
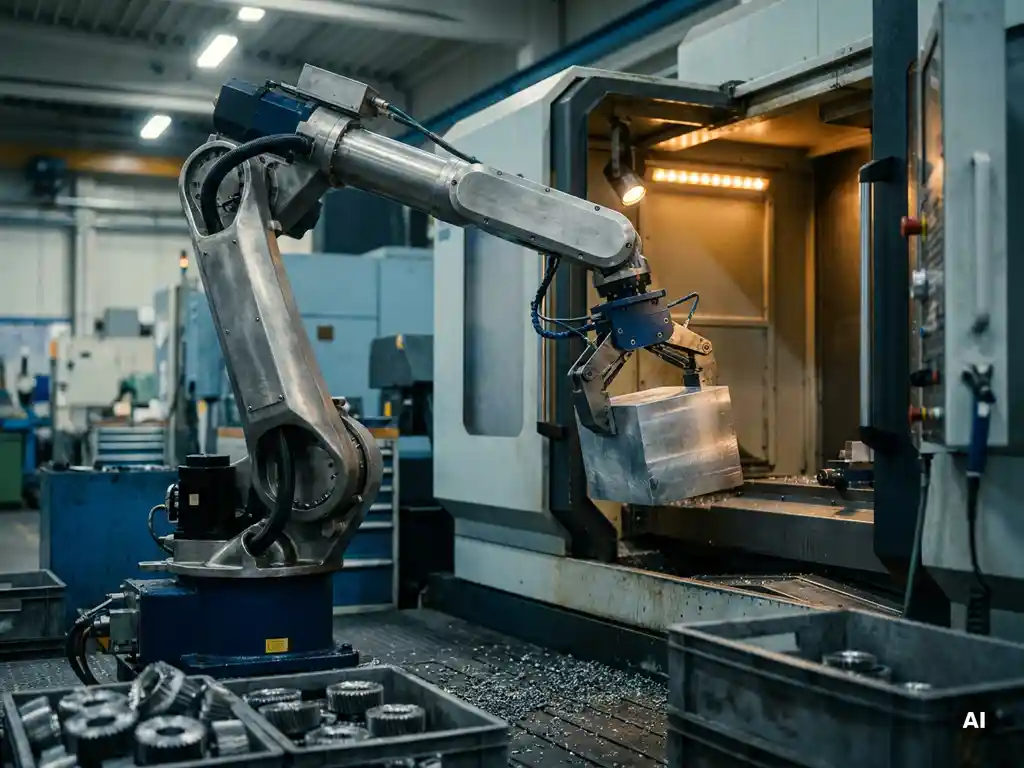
Machinebelading automatiseer je met een industriële robot door de robot te koppelen aan een bewerkingsmachine, zoals een CNC-frees of draaibank, zodat hij werkstukken zelfstandig oppakt, plaatst en verwijdert. Dit elimineert de behoefte aan een vaste operator per machine en verhoogt de bezettingsgraad aanzienlijk. De keuze voor het juiste robottype, de inrichting van het systeem en de integratie met bestaande besturing bepalen of het project slaagt. Hieronder beantwoorden we de meest gestelde vragen over dit onderwerp.
Welke robots zijn geschikt voor machinebelading?
Voor machinebelading zijn 6-assige gelede robotarmen het meest geschikt. Ze bieden de bewegingsvrijheid die nodig is om werkstukken nauwkeurig op te pakken, te oriënteren en in een machine te plaatsen. Merken als FANUC, KUKA, ABB en Yaskawa worden in de industrie het vaakst ingezet voor dit type toepassing. De keuze hangt af van payload, bereik en de vereiste nauwkeurigheid.
Naast de klassieke 6-asser zijn er situaties waarin een SCARA-robot of een portaalrobot beter past. Een SCARA werkt snel en nauwkeurig in een horizontaal vlak, wat handig is bij gestapelde werkstukken met een vaste oriëntatie. Een portaalrobot beweegt over een lineaire as en is ideaal wanneer meerdere machines op een rij beladen moeten worden zonder dat de robot telkens opnieuw gepositioneerd hoeft te worden.
Belangrijke selectiecriteria bij robotisering voor machinebelading zijn:
- Het gewicht en de afmetingen van het werkstuk (payload en bereik)
- De vereiste herhalingsnauwkeurigheid
- De cyclustijd van de bewerkingsmachine
- De beschikbare ruimte rondom de machine
- De integratiemogelijkheden met bestaande besturing
Hoe werkt een geautomatiseerde machinebelading in de praktijk?
Een geautomatiseerde machinebelading werkt door een robot te koppelen aan een bewerkingsmachine via een gedeeld besturingssignaal. De robot ontvangt een signaal zodra de machine klaar is, pakt een nieuw werkstuk op uit een invoerstation of magazijn, plaatst het in de machine en verwijdert het bewerkte onderdeel zodra de bewerking is afgerond. Dit proces herhaalt zich continu, ook buiten werktijden.
In de praktijk ziet een typische machinebeladingscel er als volgt uit: werkstukken worden aangeboden via een pallet, een trilbunker of een gestructureerd magazijn. De robot grijpt het werkstuk met een gripper die is afgestemd op de vorm en het materiaal. Na plaatsing in de machine stuurt de PLC-besturing de bewerking aan. Zodra de cyclus klaar is, geeft de machine een signaal en haalt de robot het product op.
Slimme systemen voegen hier een visionsysteem aan toe. Daarmee kan de robot willekeurig georiënteerde werkstukken herkennen en correct oppakken, zonder dat ze vooraf gesorteerd hoeven te worden. Dit verhoogt de flexibiliteit en verlaagt de voorbereiding per productwissel aanzienlijk. Wij integreren dergelijke systemen als onderdeel van het volledige automatiseringstraject, van functioneel ontwerp tot inbedrijfstelling op locatie.
Wat kost het automatiseren van machinebelading?
De kosten voor het automatiseren van machinebelading liggen doorgaans tussen de 80.000 en 250.000 euro, afhankelijk van de complexiteit van het werkstuk, de gewenste flexibiliteit en de mate van integratie met bestaande systemen. Eenvoudige toepassingen met een vaste productvorm en een enkele machine zitten aan de onderkant van dit spectrum. Complexe, flexibele cellen met vision en meerdere machines kosten meer.
De investering bestaat uit meerdere componenten:
- De robot zelf (hardware en gripper)
- Veiligheidsomheining of veiligheidssysteem
- Invoer- en uitvoerstation of magazijn
- PLC-besturing en koppeling met de bewerkingsmachine
- Engineering, programmering en inbedrijfstelling
- Eventueel een visionsysteem
De terugverdientijd ligt in de meeste gevallen tussen de twee en vier jaar. Factoren die de terugverdientijd verkorten zijn: hoge productvolumes, meerdere ploegen, hoge loonkosten per operator en een lage productvariatie. Het is verstandig om de businesscase vroeg in het traject door te rekenen, zodat de technische keuzes aansluiten bij de financiële verwachtingen.
Welke producten of werkstukken zijn moeilijk te automatiseren bij machinebelading?
Werkstukken die moeilijk te automatiseren zijn bij machinebelading, zijn producten met een onregelmatige vorm, een glad oppervlak, een lage stijfheid of een sterk wisselende oriëntatie. Denk aan dunwandige kunststof onderdelen, flexibele materialen of producten die door hun geometrie moeilijk grijpbaar zijn zonder beschadiging.
Specifieke uitdagingen ontstaan bij:
- Bulk aangeboden werkstukken zonder vaste oriëntatie, waarbij vision en slimme grijpers nodig zijn
- Zeer kleine onderdelen waarbij de nauwkeurigheid van de gripper en het positioneersysteem kritisch wordt
- Zware of onregelmatig gevormde gietstukken waarbij de zwaartepuntsbepaling complex is
- Producten met een hoge variatie, waarbij de robot steeds opnieuw moet worden ingesteld of geprogrammeerd
Dit betekent niet dat automatisering onmogelijk is, maar wel dat er extra engineering nodig is. Juist bij complexe werkstukken is een partner waardevol die niet alleen de robot plaatst, maar het volledige systeem ontwerpt en afstemt op de specifieke producteigenschappen. Neem gerust contact op als u twijfelt of uw product geschikt is voor automatisering.
Wanneer is een cobot een betere keuze dan een industriële robot?
Een cobot is een betere keuze dan een industriële robot wanneer de productie kleine series, een hoge productvariatie of een beperkte ruimte kent en wanneer menselijke samenwerking in de directe nabijheid van de robot noodzakelijk of gewenst is. Cobots zijn eenvoudiger te herprogrammeren, vereisen minder of geen veiligheidsomheining en zijn doorgaans goedkoper in aanschaf.
Industriële robots presteren beter wanneer:
- Hoge snelheid en korte cyclustijden vereist zijn
- Zware payloads (boven de 20 kg) worden gehanteerd
- De toepassing 24/7 draait met minimale stilstand
- Nauwkeurigheid op microniveau noodzakelijk is
Cobots zijn juist sterk wanneer:
- Operators regelmatig wisselen van product of taak
- De robot snel moet worden omgesteld door niet-technisch personeel
- De investering laag moet blijven en de toepassing relatief eenvoudig is
- Samenwerking tussen mens en robot centraal staat
De keuze tussen cobot en industriële robot is geen kwestie van voorkeur, maar van technische en operationele vereisten. Wij helpen die afweging objectief te maken, zonder voorkeur voor een specifiek merk of type.
Hoe lang duurt een automatiseringsproject voor machinebelading?
Een automatiseringsproject voor machinebelading duurt gemiddeld vier tot twaalf maanden, van de eerste analyse tot de oplevering op de werkvloer. Eenvoudige toepassingen met een bekende productvorm en een standaardrobot kunnen sneller worden gerealiseerd. Complexe projecten met maatwerkengineering, visionintegratie of meerdere machines vragen meer tijd.
Een typische projectplanning ziet er als volgt uit:
- Analyse en functioneel ontwerp (twee tot vier weken): het productieprobleem wordt vertaald naar een technische oplossing
- Concept en detailengineering (vier tot acht weken): de robot, gripper, besturing en veiligheid worden uitgewerkt
- Bouw en programmering (zes tot twaalf weken): hardware wordt geassembleerd en software ontwikkeld
- Acceptatietest en inbedrijfstelling (twee tot vier weken): het systeem wordt getest, afgesteld en opgeleverd
De doorlooptijd wordt sterk beïnvloed door de beschikbaarheid van technische informatie over de bewerkingsmachine, de levertijd van componenten en de snelheid van besluitvorming aan de klantzijde. Een goede voorbereiding en duidelijke specificaties aan het begin van het traject verkorten de doorlooptijd aanzienlijk.
Bij Kruispunt Engineering begeleiden we het volledige traject, van de eerste vraag tot de werkende installatie. Onze engineers combineren werktuigbouwkunde, elektrotechniek en software engineering onder één dak, zodat er geen vertraging ontstaat door afstemming tussen losse partijen. Dat maakt het verschil in projecten waar snelheid en betrouwbaarheid tellen.
Frequently Asked Questions
Kan een bestaande CNC-machine worden geautomatiseerd, of is daarvoor speciale apparatuur nodig?
In de meeste gevallen kan een bestaande CNC-frees of draaibank worden geautomatiseerd zonder dat u de machine zelf hoeft te vervangen. Wel is het noodzakelijk dat de machine beschikt over een geschikte interface voor externe besturingssignalen, zoals een M-code uitgang of een digitale I/O-koppeling met de PLC. Oudere machines zonder deze mogelijkheden kunnen vaak worden voorzien van een retrofit-oplossing, maar dat vraagt extra engineering. Een technische beoordeling van de bestaande besturing is daarom altijd de eerste stap.
Wat zijn de meest voorkomende fouten bij de implementatie van een machinebeladingscel?
Een veelgemaakte fout is het onderschatten van de variatie in werkstukken: zelfs kleine maatafwijkingen of wisselingen in aanvoerpositie kunnen de betrouwbaarheid van het grijpproces sterk beïnvloeden. Andere valkuilen zijn een te krappe lay-out rondom de machine waardoor de robot onvoldoende bewegingsvrijheid heeft, en het ontbreken van duidelijke specificaties over cyclustijden en productievolumes bij de start van het project. Door deze zaken vroegtijdig in het functioneel ontwerp vast te leggen, worden kostbare aanpassingen tijdens de inbedrijfstelling voorkomen.
Hoe flexibel is een geautomatiseerde machinebeladingscel bij productwisselingen?
De flexibiliteit hangt sterk af van de gekozen configuratie: een cel met een wisselgripper en een visionsysteem kan meerdere producttypen aan zonder handmatige aanpassingen, terwijl een eenvoudige cel met een vaste gripper en vaste aanvoer alleen geschikt is voor één productvariant. Voor bedrijven met een hoge productvariatie is het verstandig om al in de ontwerpfase rekening te houden met snelwisselkoppelingen voor grippers en instelbare invoerstations. Zo blijft de omsteltijd per productwissel beperkt tot enkele minuten in plaats van uren.
Welke veiligheidsmaatregelen zijn verplicht bij een industriële machinebeladingscel?
Bij een industriële robot die samenwerkt met een bewerkingsmachine gelden de Europese Machinerichtlijn (2006/42/EG) en de bijbehorende veiligheidsnormen, waaronder ISO 10218 voor industriële robots en ISO 13849 voor de veiligheidsbesturing. In de praktijk betekent dit minimaal een veiligheidsomheining met vergrendelde toegangsdeuren, noodstopfuncties en een risicobeoordelingsdocument. Bij cobots kan een risicobeoordeling uitwijzen dat een omheining niet noodzakelijk is, maar ook dat moet formeel worden vastgelegd en onderbouwd.
Is machinebelading ook rendabel voor kleine en middelgrote bedrijven met lagere productvolumes?
Ja, maar de businesscase is sterk afhankelijk van het aantal draaiuren en de loonkosten die worden bespaard. Voor mkb-bedrijven is automatisering vooral interessant wanneer de robot ook ’s nachts of in het weekend onbemand kan produceren, waardoor de bezettingsgraad van de machine sterk toeneemt zonder extra personeelskosten. Een cobot of een eenvoudige standaardcel kan in zulke gevallen al rendabel zijn bij relatief lage volumes. Het is raadzaam om de businesscase door te rekenen op basis van uw specifieke ploegendienst, uurtarieven en verwachte productievolumes.
Wat gebeurt er als de robot een storing heeft of een werkstuk laat vallen?
Een goed ontworpen machinebeladingscel bevat foutdetectie op meerdere niveaus: grippersensoren die controleren of een werkstuk correct is opgepakt, positiecontroles na plaatsing in de machine, en een gestructureerde alarmeringsroutine die de cel veilig stilzet bij een afwijking. Bij een storing wordt de machine niet gestart zolang de robot geen bevestiging heeft gegeven dat het werkstuk correct is gepositioneerd. Daarnaast kan een remote monitoringoplossing worden toegevoegd, zodat operators via een melding op hun telefoon of HMI direct op de hoogte zijn en snel kunnen ingrijpen.
Welke informatie heb ik nodig om een offerte aan te vragen voor een machinebeladingsproject?
Voor een gerichte offerte is het nuttig om de volgende informatie beschikbaar te hebben: de afmetingen en het gewicht van het werkstuk, het type en merk van de bewerkingsmachine inclusief de besturingsversie, de gewenste cyclustijd of het beoogde productieaantal per uur, en de beschikbare ruimte rondom de machine. Daarnaast helpt het om aan te geven of er meerdere productvarianten zijn en of de aanvoer van werkstukken al gestructureerd is of nog moet worden ingericht. Met deze informatie kan een eerste technische en financiële inschatting worden gemaakt zonder langdurig vooronderzoek.


