
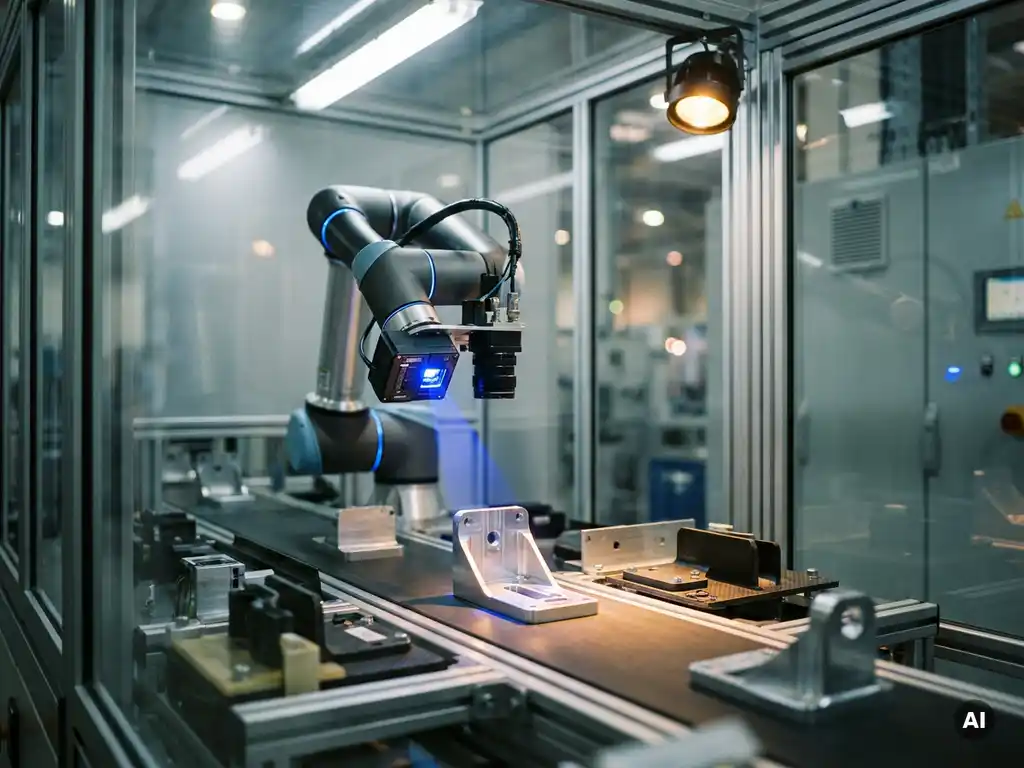
Een visionsysteem herkent producten in een robotcel door met een of meerdere camera’s beelden vast te leggen en die beelden te analyseren met software die vormen, kleuren, barcodes of positie vergelijkt met een referentiemodel. De robot ontvangt vervolgens coördinaten of een productstatus en handelt daar direct op. Dit maakt vision de brug tussen wat een robot ziet en wat hij moet doen.
Of je nu werkt met wisselende verpakkingen, ongeordende producten op een transportband of complexe assemblagecontrole, vision biedt de flexibiliteit die vaste mechanische geleiders niet kunnen bieden. In dit artikel beantwoorden we de meest gestelde vragen over vision in een robotcel, van de technische werking tot veelgemaakte fouten bij implementatie.
Wat doet een visionsysteem precies in een robotcel?
Een visionsysteem in een robotcel neemt de rol van “ogen” op zich. Het legt beelden vast van producten op een band of in een grijpzone, analyseert die beelden in real time en stuurt de robot aan op basis van wat het ziet. Denk aan het bepalen van de positie en oriëntatie van een product, het onderscheiden van varianten of het controleren op defecten.
In de praktijk werkt dit als volgt: een camera fotografeert het product zodra het in het zichtveld verschijnt. De visionsoftware vergelijkt het beeld met een opgeslagen model en berekent de exacte locatie en hoek. Die gegevens stuurt het systeem door naar de robotcontroller, die de grijper of het gereedschap precies op de juiste plek positioneert. Dit alles gebeurt in milliseconden, zonder dat een operator handmatig hoeft bij te sturen.
Visionsystemen worden ingezet voor uiteenlopende taken: productherkenning, positiebepaling (ook wel “bin picking” genoemd), kwaliteitscontrole, barcodes lezen en aanwezigheidsdetectie. Welke taak het systeem uitvoert, bepaalt welke camera en software je nodig hebt.
Welke soorten camera’s worden gebruikt voor productherkenning?
Voor productherkenning in een robotcel worden drie typen camera’s het meest gebruikt: 2D-camera’s, 3D-camera’s en lijnscancamera’s. De keuze hangt af van de complexiteit van het product, de gewenste nauwkeurigheid en de omgevingsomstandigheden.
- 2D-camera’s zijn de meest toegepaste optie. Ze werken goed voor vlakke producten, barcodes, kleurherkenning en positiebepaling in één vlak. Ze zijn relatief eenvoudig te integreren en kostenefficiënt.
- 3D-camera’s brengen ook hoogte en diepte in kaart. Dit is essentieel bij bin picking, waarbij producten los en ongeordend in een bak liggen. De robot berekent dan de beste grijpstrategie op basis van een driedimensionaal beeld.
- Lijnscancamera’s zijn geschikt voor continue processen waarbij producten langs een vaste lijn bewegen. Ze bouwen een volledig beeld op door rij voor rij te scannen, wat hoge nauwkeurigheid geeft bij snelle transportbanden.
Naast het cameratype speelt verlichting een cruciale rol. Goede, consistente belichting, vaak met LED-ringen of achtergrondverlichting, zorgt ervoor dat de software betrouwbare beelden ontvangt. Slechte verlichting is een van de meest onderschatte oorzaken van visionproblemen in de praktijk.
Hoe nauwkeurig is vision bij wisselende producten of verpakkingen?
Visionsystemen zijn ook bij wisselende producten of verpakkingen goed inzetbaar, mits het systeem correct is geconfigureerd. Moderne visionsoftware kan meerdere productmodellen opslaan en automatisch herkennen welk product in beeld is. De nauwkeurigheid daalt alleen als producten te sterk op elkaar lijken of als de variatie buiten de geconfigureerde parameters valt.
Bij frequente productwisselingen, zoals in de voedingsindustrie of verpakkingsindustrie, wordt gewerkt met receptenbeheer. Per product of verpakkingsvariant sla je een apart visionrecept op, inclusief toleranties en herkenningsparameters. De operator selecteert het juiste recept bij een formatwisseling, waarna het systeem direct klaar is voor de nieuwe variant.
Reflecterende of transparante verpakkingen vormen een uitdaging. Glanzende folie, doorzichtig plastic of onregelmatige oppervlakken kunnen de beeldkwaliteit verstoren. In die gevallen zijn speciale verlichtingstechnieken, zoals polarisatiefilters of diffuus licht, noodzakelijk om betrouwbare herkenning te garanderen.
Hoe koppel je een visionsysteem aan een PLC of robotcontroller?
Een visionsysteem koppel je aan een PLC of robotcontroller via een industrieel communicatieprotocol, zoals Profinet, EtherNet/IP of een directe seriële verbinding. De visioncamera of processor stuurt de herkende data, zoals coördinaten, productstatus of foutcodes, naar de PLC of robot, die daar vervolgens op handelt.
De integratie verloopt in grote lijnen via drie stappen. Eerst stel je het communicatieprotocol in op zowel het visionsysteem als de PLC of robotcontroller. Vervolgens definieer je welke data het visionsysteem verstuurt en hoe de PLC die data interpreteert. Ten slotte test je de communicatie onder productieomstandigheden om te controleren of timing, latency en foutafhandeling correct werken.
Bij robotfabrikanten zoals Fanuc, KUKA en ABB zijn specifieke visioninterfaces beschikbaar die directe koppeling vereenvoudigen. Siemens TIA Portal en Beckhoff bieden eveneens ingebouwde mogelijkheden voor visionintegratie. Wij werken bij software engineering met deze platformen en zorgen dat de koppeling tussen vision, PLC en robot naadloos aansluit op het productieproces.
Wanneer is vision de juiste keuze en wanneer niet?
Vision is de juiste keuze wanneer producten variëren in positie, oriëntatie of type, en wanneer mechanische geleiders of sensoren die variatie niet kunnen opvangen. Denk aan ongeordende producten, meerdere varianten op één lijn of kwaliteitscontrole waarbij visuele kenmerken bepalend zijn. Vision is minder geschikt wanneer producten altijd op een vaste, gecontroleerde positie aankomen en er geen variatie is om te detecteren.
In die laatste situatie is een eenvoudigere sensor, zoals een inductieve sensor of een fotocel, goedkoper, robuuster en makkelijker te onderhouden. Niet elke automatiseringsoplossing vereist vision, en het toepassen ervan waar het niet nodig is, verhoogt de complexiteit zonder meerwaarde te bieden.
Vision voegt duidelijk waarde toe in deze situaties:
- Bin picking waarbij producten los in een bak liggen
- Kwaliteitscontrole op kleur, vorm of volledigheid
- Productidentificatie bij meerdere varianten op één lijn
- Nauwkeurige positiebepaling bij kleine toleranties
- Lezen van barcodes, QR-codes of tekst op producten
Wat zijn veelgemaakte fouten bij het implementeren van vision in een robotcel?
De meest gemaakte fout bij visionimplementatie is onderschatting van het verlichtingsvraagstuk. Teams investeren in een goede camera en software, maar besteden onvoldoende aandacht aan consistente, gecontroleerde verlichting. Wisselend omgevingslicht, schaduwen of reflecties maken beelden onbetrouwbaar en zorgen voor foute herkenning, zelfs als de rest van het systeem correct is ingesteld.
Andere veelgemaakte fouten zijn:
- Te weinig testdata bij configuratie: Een visionmodel dat is getraind op slechts een handvol productbeelden presteert slecht bij variatie in verpakking, slijtage of productieafwijkingen. Train het systeem met een brede set representatieve beelden.
- Geen rekening houden met cyclustijd: Visionverwerking kost tijd. Als de beeldanalyse langer duurt dan de robotcyclus, ontstaat er een bottleneck. Stem de verwerkingssnelheid van het visionsysteem af op de gewenste productiecapaciteit.
- Slechte mechanische integratie: Trillingen van de lijn, een camera die niet stabiel is gemonteerd of een wisselende afstand tot het product ondermijnen de nauwkeurigheid. De mechanische montage is minstens zo belangrijk als de software.
- Geen foutafhandeling in de PLC-logica: Wat doet de robot als het visionsysteem geen geldig resultaat teruggeeft? Zonder goede foutafhandeling stopt de lijn of, erger, pakt de robot een product op basis van verouderde data.
Een geslaagde visionimplementatie begint niet bij de camera, maar bij een goede analyse van het productieprobleem. Welke variatie moet het systeem aankunnen? Wat is de gewenste nauwkeurigheid? En hoe past vision in het bredere automatiseringsconcept? Wil je sparren over de mogelijkheden voor jouw robotcel? Neem contact op met ons team en we denken graag met je mee, van concept tot commissioning.
Frequently Asked Questions
Hoeveel tijd kost het gemiddeld om een visionsysteem in een bestaande robotcel te integreren?
De integratietijd hangt sterk af van de complexiteit van de toepassing en de bestaande infrastructuur. Een eenvoudige 2D-visionapplicatie voor positiebepaling kan in enkele dagen tot een week operationeel zijn, terwijl een complexe 3D bin-picking oplossing met meerdere productvarianten al snel twee tot zes weken in beslag neemt. Reken daarbij altijd tijd in voor het trainen van het visionmodel, het testen onder reële productieomstandigheden en het fine-tunen van de foutafhandeling in de PLC-logica.
Wat zijn de minimale omgevingsvereisten waaraan een robotcel moet voldoen voordat je een visionsysteem installeert?
De belangrijkste omgevingsvereisten zijn stabiele en controleerbare verlichting, een trillingsarme camerabevestiging en een vaste, reproduceerbare afstand tussen camera en product. Wisselend daglicht is een veelvoorkomend knelpunt: zorg dat de camerazone is afgeschermd van externe lichtbronnen of gebruik een behuizing die omgevingslicht uitsluit. Daarnaast moeten de netwerkaansluitingen voor communicatie met de PLC of robotcontroller aanwezig en geconfigureerd zijn voordat de visionintegratie kan starten.
Kan een visionsysteem ook worden ingezet voor kwaliteitscontrole én positiebepaling tegelijk?
Ja, moderne visionsystemen kunnen meerdere taken parallel uitvoeren binnen één beeldanalyse. Zo kan het systeem in één cyclus de positie en oriëntatie van een product bepalen, tegelijkertijd controleren op zichtbare defecten zoals scheuren of ontbrekende onderdelen, en een barcode of QR-code uitlezen. Het is wel belangrijk dat de cyclustijd van het visionsysteem afgestemd blijft op de robotcyclus, want hoe meer taken per beeld worden uitgevoerd, hoe groter de verwerkingstijd.
Wat gebeurt er als het visionsysteem een product niet herkent? Hoe voorkom je dat de productielijn stilvalt?
Een goed geconfigureerd systeem stuurt bij een mislukte herkenning een expliciete foutcode naar de PLC, die vervolgens een vooraf gedefinieerde actie uitvoert, zoals het product afvoeren via een rejectbaan of een operator waarschuwen. Zorg altijd voor een robuuste foutafhandelingsroutine in de PLC-logica die onderscheid maakt tussen een tijdelijke herkenningsmislukking en een structureel probleem. Het instellen van een maximaal aantal herhaalpogingen per product, gecombineerd met een time-out, voorkomt dat de lijn onnodig lang wacht of doorgaat op basis van verouderde visiondata.
Is het mogelijk om een visionsysteem later toe te voegen aan een bestaande robotcel die nu nog zonder vision werkt?
In de meeste gevallen is dat zeker mogelijk, mits de robotcontroller een visioninterface ondersteunt of beschikt over een communicatieprotocol zoals Profinet of EtherNet/IP. De grootste uitdagingen bij een retrofit zijn de mechanische montage van de camera op een stabiele positie, het aanpassen van de PLC-logica voor visiondata en het creëren van gecontroleerde verlichtingsomstandigheden. Een voorafgaande haalbaarheidsanalyse van de bestaande cel is sterk aan te raden om verrassingen tijdens de integratie te vermijden.
Welke onderhoudswerkzaamheden zijn nodig om een visionsysteem betrouwbaar te houden?
Het meest kritieke onderhoudspunt is de reiniging van de cameralens, want stof, vet of productresidu op de lens verslechtert de beeldkwaliteit en leidt tot valse afkeur of mislukte herkenning. Daarnaast is het verstandig om periodiek te controleren of de camerabevestiging nog stabiel is en of de verlichtingsbronnen nog uniform schijnen, want LED-verlichting kan na verloop van tijd in intensiteit afnemen. Sla ook regelmatig nieuwe referentiebeelden op wanneer producten of verpakkingen licht wijzigen, zodat het visionmodel actueel blijft.
Hoe weet ik of een 2D-visionsysteem volstaat of dat ik toch moet investeren in een 3D-oplossing?
Een 2D-systeem volstaat wanneer producten altijd in hetzelfde vlak liggen, hoogteverschillen niet relevant zijn voor de grijpstrategie en de toepassing draait om positiebepaling, kleurherkenning of het lezen van codes. Zodra producten willekeurig gestapeld of los in een bak liggen, variëren in hoogte of wanneer de robot de grijphoek in drie dimensies moet berekenen, is een 3D-systeem noodzakelijk. De hogere investering van een 3D-oplossing is in die gevallen gerechtvaardigd, omdat een 2D-systeem structureel te weinig informatie levert voor een betrouwbare grijpstrategie.


