
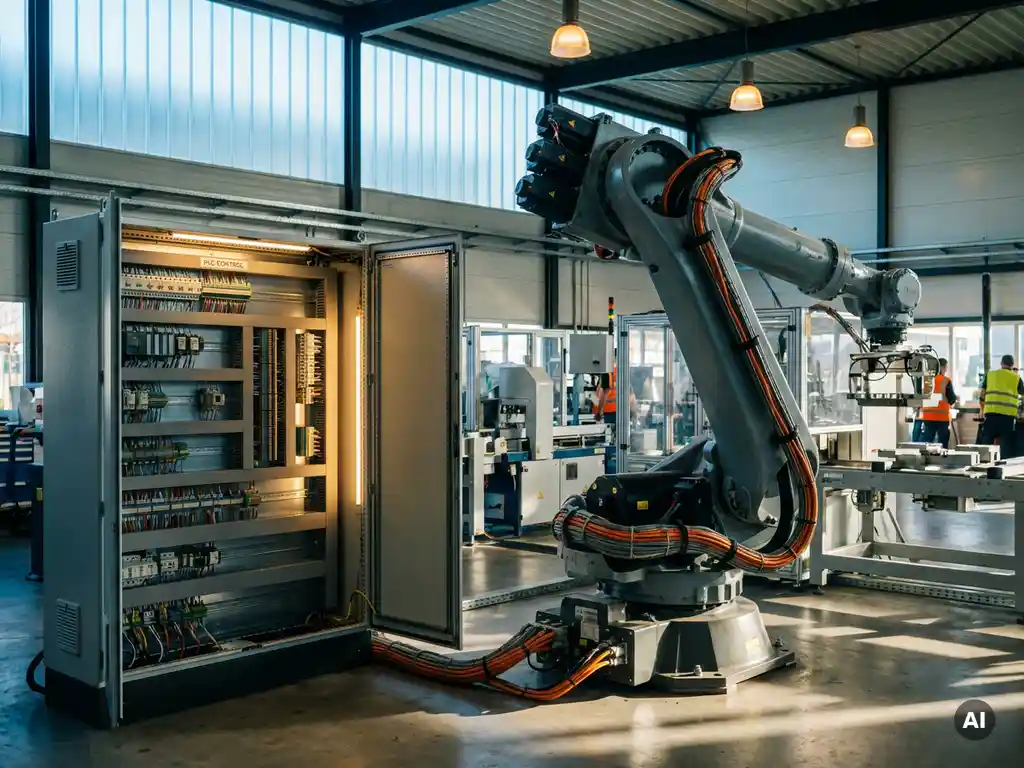
Een industriële robot integreren met een bestaande PLC-besturing doe je door de robot via een gestandaardiseerd communicatieprotocol te koppelen aan de PLC, zodat beide systemen signalen en data kunnen uitwisselen. De PLC blijft daarbij de centrale aansturing van de productielijn, terwijl de robot als gecontroleerde actor binnen dat systeem functioneert. In dit artikel beantwoorden we de meest gestelde vragen over dit integratietraject, van technische vereisten tot doorlooptijden en het moment waarop externe expertise meerwaarde biedt.
Wat heb je nodig om een robot aan een bestaande PLC te koppelen?
Om een robot aan een bestaande PLC te koppelen heb je minimaal drie dingen nodig: compatibele hardware-interfaces, een gedeeld communicatieprotocol en aangepaste besturingssoftware. Daarnaast moet de bestaande PLC voldoende rekencapaciteit en geheugen hebben om de extra signaalverwerking aan te kunnen. Zonder deze drie elementen op orde is een stabiele koppeling niet haalbaar.
In de praktijk begint een succesvolle integratie bij een grondige inventarisatie van de bestaande installatie. Welk PLC-merk en welke generatie draait er? Wat zijn de in- en uitgangen die beschikbaar zijn? En wat verwacht je van de robot in termen van snelheid, nauwkeurigheid en taktverdeling? Deze vragen bepalen welke robotfabrikant en welke interfacemethode het beste passen bij de situatie.
Naast de technische hardware speelt de softwarekant een minstens even grote rol. De PLC-code moet worden uitgebreid met nieuwe functieblokken die de communicatie met de robotcontroller afhandelen. Denk aan het doorgeven van startcommando’s, het ontvangen van statusmeldingen en het afhandelen van fouttoestanden. Dit vereist een engineer die zowel de PLC-omgeving als de robotprogrammering begrijpt, want beide systemen moeten als één geheel gaan functioneren.
Welke communicatieprotocollen worden gebruikt tussen robots en PLC’s?
De meest gebruikte communicatieprotocollen tussen robots en PLC’s zijn PROFINET, EtherNet/IP en Modbus TCP. Welk protocol het meest geschikt is, hangt af van het merk van de PLC en de robotcontroller. Siemens-omgevingen draaien doorgaans op PROFINET, terwijl Allen-Bradley-systemen vaker EtherNet/IP gebruiken. Modbus TCP is fabrikantsonafhankelijk en daardoor een veelgekozen alternatief in gemengde omgevingen.
PROFINET en EtherNet/IP
PROFINET is de industriële Ethernet-standaard die Siemens breed heeft uitgerold en die uitstekend presteert in tijdkritische toepassingen. De meeste grote robotfabrikanten, waaronder KUKA, Fanuc en ABB, ondersteunen PROFINET als optionele interface. EtherNet/IP, ontwikkeld door Rockwell Automation, werkt op dezelfde fysieke laag maar gebruikt een ander applicatieprotocol. Beide protocollen bieden hoge communicatiesnelheden en zijn geschikt voor real-time sturing van robotbewegingen.
OPC UA als toekomstgerichte optie
OPC UA wint snel terrein als communicatiestandaard voor complexere integraties waarbij ook data-uitwisseling met hogere systemen, zoals MES of SCADA, gewenst is. Het protocol is platformonafhankelijk en ondersteunt zowel real-time communicatie als het doorgeven van procesdata. Voor bedrijven die ook stappen willen zetten richting robotisering en digitalisering van hun productie is OPC UA een toekomstbestendige keuze.
Wat zijn de grootste risico’s bij het integreren van een robot in een bestaande lijn?
De grootste risico’s bij robotintegratie in een bestaande productielijn zijn onverwachte stilstand door compatibiliteitsproblemen, onvoldoende veiligheidscertificering en gebrekkige afstemming tussen de robotlogica en de bestaande PLC-code. Elk van deze risico’s kan leiden tot productieverliezen of in het ergste geval tot onveilige situaties op de werkvloer.
Compatibiliteitsproblemen ontstaan vaak doordat de bestaande PLC ouder is dan verwacht en bepaalde communicatiefuncties niet ondersteunt. Een PLC die tien jaar geleden is geïnstalleerd, heeft soms niet de firmware of de hardware-uitbreidingen die nodig zijn voor moderne robotinterfaces. Dit komt pas aan het licht tijdens de engineeringfase, tenzij er vooraf een grondige technische audit plaatsvindt.
Veiligheid is een ander kritiek aandachtspunt. Een robot die samenwerkt met mensen of andere machines moet voldoen aan de geldende machineveiligheidsrichtlijnen. Dit betekent dat de veiligheidsbesturing, inclusief noodstopfuncties en bewakingszones, volledig geïntegreerd moet zijn in zowel de robotcontroller als de PLC. Een losse benadering waarbij robot en PLC elk hun eigen veiligheidslogica hebben, leidt tot gevaarlijke situaties en problemen bij de CE-certificering.
Tot slot is de menselijke factor een risico dat vaak wordt onderschat. Operators die gewend zijn aan de bestaande lijn moeten worden opgeleid om met de nieuwe situatie om te gaan. Zonder goede instructie en duidelijke HMI-schermen ontstaan bedieningsfouten die de winst van de automatisering tenietdoen.
Hoe lang duurt een robot-PLC-integratieproject gemiddeld?
Een robot-PLC-integratieproject duurt gemiddeld tussen de zes weken en zes maanden, afhankelijk van de complexiteit van de bestaande installatie, de gekozen robotoplossing en de beschikbaarheid van de productielijn voor testen en inbedrijfstelling. Eenvoudige pick-and-place toepassingen met een moderne PLC kunnen sneller worden gerealiseerd; complexe meerstations-integraties met veiligheidsbesturing vragen meer tijd.
De doorlooptijd bestaat uit meerdere fasen. De engineering en softwareontwikkeling nemen doorgaans de meeste tijd in beslag, gevolgd door fabrieksacceptatietests (FAT) en de uiteindelijke inbedrijfstelling op locatie. Een fase die vaak wordt onderschat is de parametrisering en fijnafstelling na de eerste opstart: een robot die technisch correct is aangesloten, moet daarna nog worden afgestemd op het werkelijke productieritme en de specifieke productvarianten die erdoorheen lopen.
Planning is daarbij cruciaal. De productielijn moet op bepaalde momenten beschikbaar zijn voor testen, wat in veel fabrieken alleen mogelijk is tijdens geplande onderhoudsstops of weekenden. Dit heeft direct invloed op de totale projectduur en vraagt om nauwe afstemming tussen het engineeringteam en de productieafdeling.
Wanneer schakel je een extern ingenieursbureau in voor robotintegratie?
Een extern ingenieursbureau schakel je in voor robotintegratie op het moment dat de interne kennis of capaciteit ontbreekt om het volledige traject te overzien, of wanneer de complexiteit van de integratie de dagelijkse operationele verantwoordelijkheden van het eigen team overstijgt. Dit is vaker het geval dan veel bedrijven verwachten.
Veel productiemanagers weten wat ze willen bereiken, maar kunnen niet inschatten welke technische route daar het snelst en meest betrouwbaar naartoe leidt. Ze hebben geen tijd om zich te verdiepen in de details van communicatieprotocollen, veiligheidsnormen of PLC-architecturen. Een extern bureau neemt die vertaalslag over: van productieprobleem naar werkende technische oplossing, zonder dat de opdrachtgever zelf de technische specificatie hoeft te schrijven.
Daarnaast is externe ondersteuning zinvol wanneer de integratie brancheoverstijgende kennis vereist. Oplossingen die in de ene industrie al jaren standaard zijn, worden in een andere sector nog nauwelijks toegepast. Een ingenieursbureau dat in meerdere markten actief is, brengt die breedte mee en kan daarmee sneller tot een werkende oplossing komen dan een intern team dat alleen de eigen productieomgeving kent.
Wij bij Kruispunt Engineering begeleiden dit soort trajecten van begin tot eind. Vanuit onze vestigingen in Cuijk, Schijndel en Weert combineren we kennis van werktuigbouwkunde, elektrotechniek en software engineering onder één dak. Dat betekent dat we niet alleen de PLC-koppeling verzorgen, maar het volledige integratietraject overzien, inclusief veiligheidsbesturing, HMI-ontwerp en inbedrijfstelling op locatie. Wil je weten wat een robotintegratieproject voor jouw situatie betekent? Neem contact op en we denken graag met je mee.
Frequently Asked Questions
Kan ik een oudere PLC blijven gebruiken, of moet ik die vervangen voor een robotintegratie?
In veel gevallen kun je een bestaande PLC behouden, mits deze via een communicatiemodule of gateway uitgebreid kan worden met de benodigde interface. Is de PLC echter ouder dan tien tot vijftien jaar, dan ontbreekt soms de hardware- of firmwareondersteuning voor moderne protocollen zoals PROFINET of EtherNet/IP. Een technische audit vooraf geeft uitsluitsel over wat haalbaar is zonder vervanging, en wat de kosten en risico’s zijn als vervanging toch noodzakelijk blijkt.
Wat is het verschil tussen een veiligheids-PLC en een standaard PLC bij robotintegratie?
Een standaard PLC verwerkt reguliere besturingssignalen, maar is niet gecertificeerd voor veiligheidskritische functies zoals noodstops, bewakingszones of twee-kanaals veiligheidsschakelingen. Een veiligheids-PLC (of safety PLC) voldoet aan normen zoals IEC 62061 en ISO 13849 en is verplicht wanneer een robot samenwerkt met mensen of wanneer de toepassing een bepaald risiconiveau overschrijdt. Bij het ontbreken van een veiligheids-PLC kun je een aparte veiligheidsmodule of -controller toevoegen die de veiligheidslogica afhandelt en communiceert met zowel de robot als de bestaande PLC.
Hoe zorg ik ervoor dat mijn productie zo min mogelijk stilstaat tijdens de integratie?
De sleutel is een gefaseerde aanpak waarbij zo veel mogelijk engineering- en testwerk offline plaatsvindt, bijvoorbeeld via simulatiesoftware of een testopstelling buiten de productielijn. De daadwerkelijke koppeling aan de lopende lijn plan je dan in tijdens een geplande onderhoudsstop of een weekend. Goede documentatie van de bestaande PLC-code en een duidelijk terugvalscenario zijn daarbij essentieel, zodat je bij onverwachte problemen snel kunt terugschakelen naar de oude situatie.
Welke documentatie heb ik nodig van mijn bestaande installatie voordat een integratieproject kan starten?
Minimaal heb je nodig: de elektrische schema’s van de huidige installatie, de PLC-projectbestanden inclusief variabelenlijsten, de hardware-configuratie van de PLC (type, firmwareversie en uitbreidingsmodules) en een beschrijving van de huidige machinelogica en veiligheidsfuncties. Hoe completer deze documentatie is, hoe sneller een ingenieursbureau of intern team de engineeringfase kan doorlopen. Ontbreekt een deel van de documentatie, dan is een as-built-inventarisatie op locatie de eerste stap.
Kan ik meerdere robots aan één PLC koppelen, en waar moet ik dan rekening mee houden?
Ja, het is technisch mogelijk om meerdere robots aan één PLC te koppelen, maar dit stelt hogere eisen aan de rekencapaciteit van de PLC, de bandbreedte van het netwerk en de structuur van de PLC-code. Elke robot voegt extra functieblokken, signalen en foutafhandeling toe, wat de cyclustijd van de PLC kan beïnvloeden. Bij meer dan twee robots wordt het sterk aanbevolen om de taakverdeling te evalueren en eventueel een gedistribueerde besturingsarchitectuur te overwegen waarbij elke robot of robotcel een eigen lokale controller heeft die communiceert met de hoofd-PLC.
Wat zijn veelgemaakte fouten bij een eerste robotintegratieproject?
De meest voorkomende fouten zijn: de veiligheidseisen te laat meenemen in het ontwerp, te weinig tijd inplannen voor de fijnafstelling na opstart, en de operators onvoldoende betrekken bij de ingebruikname. Daarnaast onderschatten bedrijven vaak de impact op de bestaande PLC-code: een robot toevoegen is geen kleine aanpassing, maar een structurele uitbreiding van de besturingslogica die zorgvuldig getest moet worden. Door deze punten al in de planningsfase te adresseren, voorkom je kostbare vertragingen en herwerk tijdens de inbedrijfstelling.
Is OPC UA ook geschikt voor kleinere productiebedrijven, of is het alleen relevant voor grote fabrieken?
OPC UA is zeker ook relevant voor kleinere productiebedrijven, met name als er plannen zijn om in de toekomst te koppelen met ERP-systemen, kwaliteitsbewaking of remote monitoring. De initiële implementatie vraagt iets meer engineering dan een eenvoudige digitale I/O-koppeling, maar de meerwaarde zit in de schaalbaarheid: je bouwt een fundament waarop je later eenvoudig nieuwe systemen kunt aansluiten zonder de basisinfrastructuur opnieuw te hoeven ontwerpen. Voor bedrijven die stap voor stap willen digitaliseren, is OPC UA daarmee een verstandige investering, ook op kleinere schaal.


