
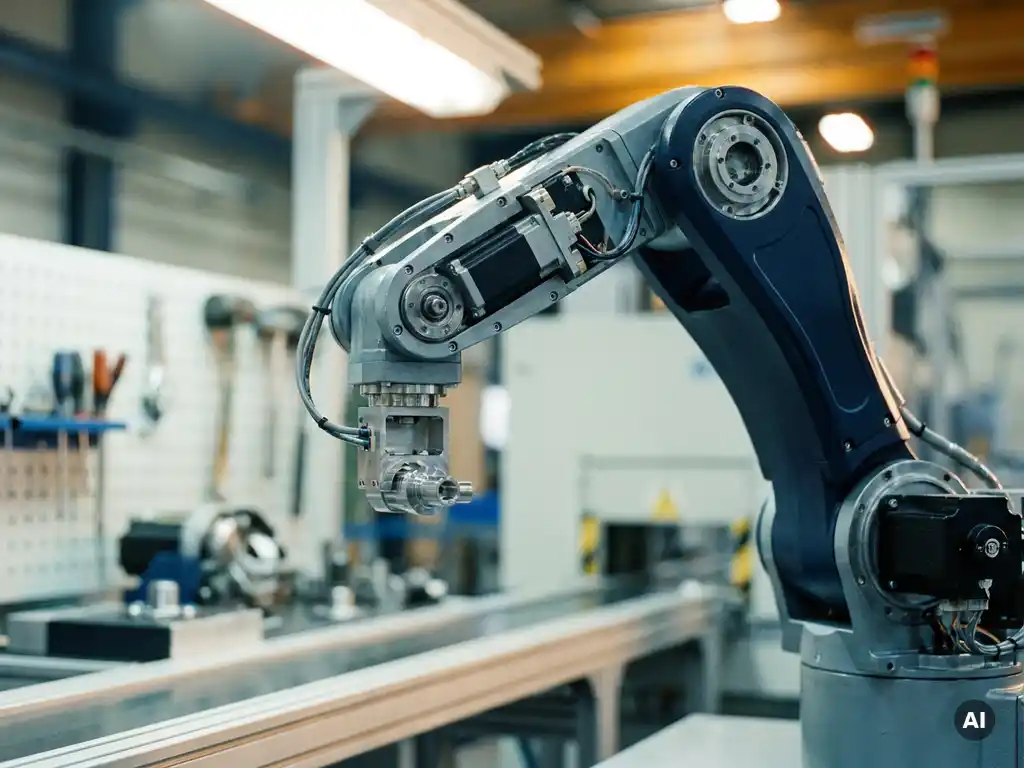
Een robot programmeer je voor nauwkeurige producthandling door posities te definiëren via teach-in of offline programmering, bewegingspaden te optimaliseren en sensordata te integreren voor real-time correctie. De nauwkeurigheid staat of valt bij de combinatie van een goed geconfigureerde besturing, betrouwbare positiebepaling en, bij variabele producten, een visionsysteem dat de robot vertelt waar het product zich precies bevindt. De vragen hieronder geven een volledig beeld van hoe dit in de praktijk werkt.
Welke programmeermethoden worden gebruikt voor industriële robots?
Industriële robots worden geprogrammeerd via drie hoofdmethoden: teach-in programmering, offline programmering en op tekst gebaseerde programmering. Bij teach-in beweegt een operator de robot handmatig naar de gewenste posities en slaat deze op. Offline programmering gebeurt volledig in een 3D-simulatieomgeving, zonder de productielijn stil te leggen. Tekstgebaseerde talen zoals RAPID (ABB) of KRL (KUKA) bieden de meeste flexibiliteit voor complexe logica.
De keuze tussen deze methoden hangt af van de complexiteit van de toepassing en de beschikbare tijd. Teach-in is snel en intuïtief voor eenvoudige, repetitieve taken met vaste productposities. Het nadeel is dat de robot tijdelijk offline moet voor iedere aanpassing. Offline programmering is efficiënter voor grote installaties of situaties waarbij stilstand kostbaar is, omdat programmeurs de robot in een digitale omgeving kunnen configureren terwijl de productie gewoon doorgaat.
In de praktijk worden methoden vaak gecombineerd. Een basisstructuur wordt offline geprogrammeerd, waarna fijnafstemming via teach-in plaatsvindt op de werkvloer. Bij complexe toepassingen met wisselende producten of variabele posities wordt dit aangevuld met sensorgestuurde correctie, waardoor de robot zichzelf aanpast zonder dat een operator telkens opnieuw hoeft te programmeren.
Hoe bepaalt een robot zijn positie tijdens producthandling?
Een industriële robot bepaalt zijn positie via encoders in de gewrichten, die de exacte hoekstand van elke as registreren. Op basis van deze data berekent de besturing via kinematica waar de grijper zich in de ruimte bevindt. Dit noemen we de interne positiebepaling. Voor nauwkeurige producthandling wordt dit aangevuld met externe referentiepunten of sensoren die de werkelijke positie van het product bevestigen.
Bij vaste productposities is interne positiebepaling vaak voldoende. Producten komen altijd op dezelfde plek aan, de robot rijdt naar de geprogrammeerde coördinaten en grijpt. Zodra producten variëren in positie, oriëntatie of vorm, schiet deze aanpak tekort. Dan is externe positiebepaling noodzakelijk, waarbij visionsystemen of lasersensoren de werkelijke productlocatie doorgeven aan de robotbesturing.
Een belangrijk concept hierbij is het gereedschapscoördinatensysteem (TCP, Tool Center Point). Dit is het referentiepunt aan het uiteinde van de robot, meestal het midden van de grijper. Alle bewegingen worden gepland vanuit dit punt. Een correct gekalibreerde TCP is een basisvoorwaarde voor nauwkeurige handling: zelfs kleine afwijkingen in de TCP-definitie vertalen zich direct naar positioneringsfouten bij het oppakken of plaatsen van producten.
Wat is het verschil tussen een cobot en een industriële robot voor handling?
Het grootste verschil tussen een cobot en een industriële robot is de manier waarop ze omgaan met mensen in hun nabijheid. Een cobot (collaboratieve robot) is ontworpen om veilig samen te werken met operators zonder afscherming, dankzij krachtsensoren die de robot direct laten stoppen bij contact. Een industriële robot werkt sneller en nauwkeuriger, maar vereist een beveiligde cel omdat hij niet zelfstandig onderscheid maakt tussen een product en een persoon.
Voor producthandling zijn de praktische verschillen groot. Industriële robots zijn geschikt voor hoge snelheden, zware lasten en toepassingen waarbij maximale herhaalbaarheid vereist is. Ze zijn de juiste keuze wanneer de productieomgeving volledig geautomatiseerd is en menselijke aanwezigheid in de cel beperkt blijft. Cobots presteren beter in omgevingen waar flexibiliteit en menselijke samenwerking centraal staan, zoals assemblage of kwaliteitscontrole waarbij operators regelmatig ingrijpen.
Een veelgehoord misverstand is dat cobots altijd de eenvoudigere keuze zijn. In werkelijkheid vereist een cobot net zo veel programmeer- en integratiewerk als een industriële robot. Het voordeel zit niet in de complexiteit van de implementatie, maar in de operationele flexibiliteit daarna. Voor nauwkeurige handling bij hoge volumes en vaste producten wint een industriële robot vrijwel altijd op prestaties. Voor wisselende taken of kleine series is een cobot vaak de slimmere investering.
Hoe werkt een visionsysteem samen met een robot voor nauwkeurige grijpbewegingen?
Een visionsysteem werkt samen met een robot door camerabeelden te analyseren en de exacte positie en oriëntatie van een product door te geven aan de robotbesturing. De robot gebruikt deze data om zijn grijpbeweging real-time aan te passen, zodat hij het product correct oppakt, ongeacht kleine variaties in aanvoer of plaatsing. Dit maakt nauwkeurige handling mogelijk zonder dat producten perfect gepositioneerd hoeven te zijn.
De integratie verloopt via een directe communicatiekoppeling tussen het visionsysteem en de robotcontroller. De camera maakt een opname, de beeldverwerkingssoftware berekent de afwijking ten opzichte van de ideale positie en stuurt een correctiewaarde naar de robot. Dit proces duurt doorgaans enkele tientallen milliseconden, snel genoeg om in te spelen op variaties in een lopende productielijn.
2D versus 3D vision voor handling
2D-visionsystemen werken met platte beelden en zijn geschikt voor producten die altijd in dezelfde vlakke oriëntatie aankomen. Ze detecteren positie en rotatie in het horizontale vlak, wat voor veel handlingtoepassingen voldoende is. 2D-systemen zijn goedkoper en eenvoudiger te integreren.
3D-visionsystemen voegen diepte-informatie toe en zijn onmisbaar wanneer producten willekeurig gestapeld zijn, onregelmatige vormen hebben of in meerdere richtingen kunnen variëren. Bin picking, waarbij een robot losse producten uit een bak pakt, is een klassieke 3D-visiontoepassing. De hogere nauwkeurigheid gaat gepaard met meer rekenkracht, hogere kosten en een complexere kalibratie.
Wanneer is robotprogrammering uitbesteden de juiste keuze?
Robotprogrammering uitbesteden is de juiste keuze wanneer de interne kennis ontbreekt om een robotapplicatie correct te specificeren, programmeren of integreren in het bestaande productieproces. Dat geldt zeker voor complexe toepassingen met visionsystemen, meerdere robots of koppeling aan bestaande besturingen. Uitbesteden voorkomt dat een investering vastloopt op technische details die intern niet beheersbaar zijn.
Een veelgemaakte fout is wachten met uitbesteden totdat een project al intern is vastgelopen. De toegevoegde waarde van een externe partner zit juist in de vroege fase: het vertalen van een productieprobleem naar een technisch concept, het beoordelen van de haalbaarheid en het kiezen van de juiste robotarchitectuur. Wie te laat aanklopt, betaalt niet alleen voor de oplossing maar ook voor het herstellen van eerder gemaakte keuzes.
Bij Kruispunt Engineering begeleiden we het volledige traject van concept tot inbedrijfstelling, inclusief robotprogrammering en software-engineering. Doordat elektrotechniek, mechanica en software volledig in huis zijn, hoeft u niet te schakelen tussen meerdere partijen. Dat verkleint het risico op afstemmingsfouten en zorgt voor een oplossing die direct aansluit op uw productieproces. Wilt u weten wat haalbaar is voor uw situatie? Neem contact op en we denken graag met u mee.
Veelgestelde vragen
Hoe lang duurt het om een industriële robot te programmeren voor een nieuwe handlingstaak?
De doorlooptijd varieert sterk afhankelijk van de complexiteit van de toepassing. Een eenvoudige pick-and-place applicatie met vaste productposities kan in enkele dagen worden geprogrammeerd en getest. Een complexe toepassing met visionsystemen, meerdere robots of koppeling aan een MES-systeem vraagt al snel enkele weken tot maanden, inclusief integratie en validatie. Het gebruik van offline programmering kan de doorlooptijd aanzienlijk verkorten, omdat het programmeerwerk parallel aan de productie plaatsvindt.
Wat zijn de meest voorkomende fouten bij het programmeren van robots voor producthandling?
Een van de meest gemaakte fouten is een onjuist gekalibreerde TCP (Tool Center Point), wat leidt tot structurele positioneringsfouten die lastig te traceren zijn. Andere veelvoorkomende fouten zijn onvoldoende rekening houden met singulariteiten in het bewegingspad, het overslaan van botsingsdetectie bij het plannen van trajecten en het niet testen van randgevallen zoals lege aanvoer of scheefliggende producten. Een grondige simulatie en uitgebreide testfase vóór inbedrijfstelling voorkomen de meeste van deze problemen.
Kan een bestaande robot worden omgeprogrammeerd voor een andere handlingstaak, of is een nieuwe robot nodig?
In de meeste gevallen kan een bestaande robot worden omgeprogrammeerd voor een andere taak, mits het draagvermogen, het bereik en de nauwkeurigheid van de robot aansluiten op de nieuwe toepassing. Het aanpassen van de software en het eventueel vervangen van de grijper is doorgaans veel kostenefficiënter dan de aanschaf van een nieuwe robot. Wel is het verstandig om vooraf te beoordelen of de bestaande robotcontroller compatibel is met nieuwe componenten zoals een visionsysteem of andere randapparatuur.
Hoe zorg ik ervoor dat mijn robotapplicatie betrouwbaar blijft na de initiële inbedrijfstelling?
Betrouwbaarheid op de lange termijn begint bij een gedegen documentatie van alle programmaposities, coördinatensystemen en kalibratieprocedures. Stel periodieke kalibratie-intervallen in voor de TCP en eventuele visionsystemen, zodat slijtage of mechanische verschuivingen tijdig worden gecorrigeerd. Zorg daarnaast voor een back-up van het robotprogramma en de controllerconfiguratie, en train intern personeel in het herkennen van afwijkend gedrag zodat kleine problemen worden gesignaleerd voordat ze uitgroeien tot productiestoringen.
Wat is bin picking precies en voor welke toepassingen is het geschikt?
Bin picking is een techniek waarbij een robot zelfstandig willekeurig georiënteerde producten uit een bak of container oppakt, ondersteund door een 3D-visionsysteem dat de exacte positie en oriëntatie van elk product berekent. Het is geschikt voor toepassingen waarbij producten ongesorteerd worden aangevoerd, zoals in de metaalbewerking, automotive of logistiek. Bin picking stelt hoge eisen aan de beeldverwerkingssoftware en de grijpertechnologie, maar elimineert de noodzaak van kostbare voorsorteersystemen en verhoogt de flexibiliteit van de productielijn aanzienlijk.
Welke informatie heb ik nodig om een robotintegrator een goede offerte te laten maken?
Voor een nauwkeurige offerte heeft een integrator minimaal de volgende informatie nodig: het type en de afmetingen van de te hanteren producten, het gewicht en de variatie daarin, de gewenste cyclustijd of productiecapaciteit, de lay-out van de werkcel en de beschikbare ruimte, en de manier waarop producten worden aangevoerd en afgevoerd. Hoe meer context u kunt geven over het bredere productieproces en bestaande besturingen, hoe gerichter het technisch concept kan worden uitgewerkt en hoe kleiner de kans op onverwachte meerkosten tijdens de realisatie.
Is het mogelijk om een robotprogramma te beveiligen tegen ongeautoriseerde aanpassingen door operators?
Ja, vrijwel alle moderne robotcontrollers bieden de mogelijkheid om toegangsrechten in te stellen via wachtwoordbeveiliging of gebruikersniveaus. Operators krijgen dan alleen toegang tot de functies die ze nodig hebben, zoals het starten of stoppen van een programma, terwijl aanpassingen aan posities of logica zijn voorbehouden aan geautoriseerde programmeurs of de integrator. Dit beschermt niet alleen de integriteit van het programma, maar vermindert ook het risico op onbedoelde fouten die de productiekwaliteit of veiligheid in gevaar brengen.


