
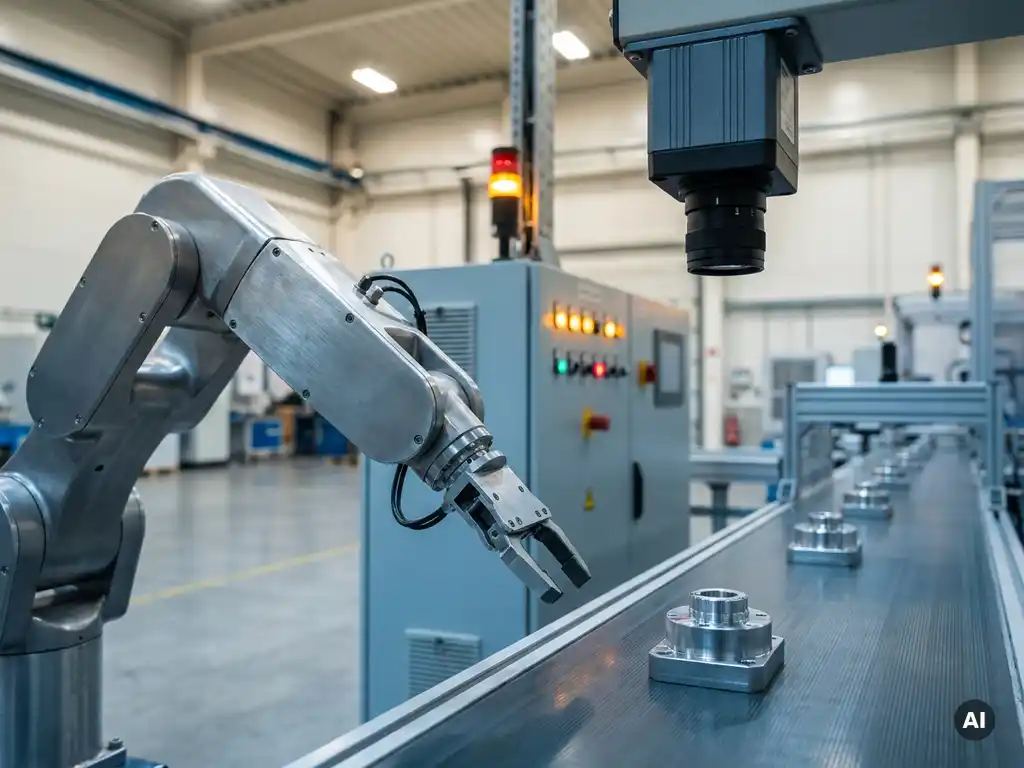
Een visionsysteem integreer je met een robot en PLC door de drie systemen via een gedeeld communicatieprotocol met elkaar te laten praten: het visionsysteem detecteert een object, stuurt coördinaten of statusinformatie door naar de PLC of rechtstreeks naar de robotcontroller, en de robot handelt op basis van die data. De integratie vereist afstemming op drie niveaus: hardware, communicatie en software. In dit artikel beantwoorden we de meest gestelde vragen over hoe zo’n integratie werkt, wat er mis kan gaan en wie er verantwoordelijk voor is.
Hoe communiceert een visionsysteem met een robot en PLC?
Een visionsysteem communiceert met een robot en PLC door meetresultaten, objectposities of keuringsstatussen door te sturen via een digitaal communicatiekanaal. De PLC fungeert daarbij vaak als centrale coördinator: hij ontvangt de data van het visionsysteem, interpreteert die en geeft vervolgens een opdracht aan de robot. In sommige toepassingen communiceert het visionsysteem ook rechtstreeks met de robotcontroller.
De exacte communicatiestroom hangt af van de architectuur van de installatie. In een eenvoudige opzet stuurt het visionsysteem via digitale I/O-signalen een “goed”- of “afgekeurd”-signaal naar de PLC. In complexere toepassingen, waarbij de robot zijn grijppositie dynamisch aanpast op basis van de camerabeelden, is een snellere en rijkere dataverbinding nodig. Denk aan het doorgeven van X-, Y- en rotatiecoördinaten zodat de robot precies weet waar hij een product moet oppakken, ongeacht hoe het op de band ligt.
De PLC bewaakt daarbij het procesverloop: hij bepaalt wanneer het visionsysteem een meting mag starten, wacht op het resultaat en stuurt de robot pas aan als de data beschikbaar en geldig zijn. Dit samenspel vraagt om een zorgvuldig uitgewerkt functioneel ontwerp voordat er ook maar één regel code wordt geschreven.
Welke protocollen worden gebruikt bij vision-robot-PLC-integratie?
De meest gebruikte communicatieprotocollen bij vision-robot-PLC-integratie zijn EtherNet/IP, PROFINET en Modbus TCP. De keuze hangt af van de merken en platformen die in de installatie aanwezig zijn. EtherNet/IP is dominant in omgevingen met Allen-Bradley of Fanuc-robots, terwijl PROFINET de standaard is bij Siemens-PLC’s en robots van KUKA of ABB.
Naast deze industriële Ethernet-protocollen worden ook eenvoudigere methoden toegepast:
- Digitale I/O: geschikt voor eenvoudige goed/afgekeurd-signalen, snel te implementeren maar beperkt in databreedte
- RS-232 of RS-485: seriële verbindingen die nog voorkomen in oudere visionsystemen
- OPC UA: steeds vaker ingezet wanneer data ook naar een hoger systeem (MES of SCADA) moet worden doorgegeven
- Robotspecifieke interfaces: merken als Cognex en Keyence bieden directe plug-ins voor populaire robotcontrollers, waardoor de integratie aanzienlijk wordt vereenvoudigd
Het kiezen van het juiste protocol is geen technische voorkeur maar een ontwerpbeslissing. Een protocol dat niet past bij de bestaande PLC-hardware of de snelheidseisen van het proces, leidt later tot problemen die moeilijk op te lossen zijn.
Wat zijn de meest voorkomende problemen bij deze integratie?
De meest voorkomende problemen bij vision-robot-PLC-integratie zijn timingproblemen, slechte belichting en onvoldoende afstemming tussen de coördinatenstelsels van camera en robot. Elk van deze problemen kan ervoor zorgen dat de robot consequent naast een product grijpt of dat het systeem onbetrouwbaar reageert op variaties in het productieproces.
Timingproblemen ontstaan wanneer de PLC een robotbeweging start voordat het visionsysteem zijn meting heeft afgerond. Dit klinkt simpel, maar in een snel productieproces zijn de marges klein en is de volgorde van signalen kritisch. Een robuuste handshake-structuur in de PLC-software voorkomt dit.
Belichting is een onderschat probleem. Wisselende omgevingsverlichting, reflecties op verpakkingen of producten die niet altijd in dezelfde oriëntatie aankomen, kunnen de detectiebetrouwbaarheid sterk verminderen. Een visionsysteem dat in de testfase perfect werkt, kan in productie instabiel gedrag vertonen als de omgevingscondities niet gecontroleerd zijn.
Tot slot zorgt een foutieve kalibratie tussen camera en robot voor systematische afwijkingen. De camera ziet de wereld in pixels, de robot werkt in millimeters. Die vertaalslag moet nauwkeurig worden vastgelegd en periodiek worden gecontroleerd, zeker na onderhoud of een botsing.
Hoe kalibreer je een visionsysteem op een robot?
Je kalibreert een visionsysteem op een robot door een nauwkeurige transformatie vast te leggen tussen het coördinatenstelsel van de camera en dat van de robot. Dit proces heet hand-eye calibration en bepaalt hoe een pixelpositie in het camerabeeld wordt omgezet naar een werkelijke positie in de robotruimte.
De meest gebruikte methode werkt als volgt: de robot beweegt naar een reeks bekende punten op een kalibratiepatroon, terwijl de camera die punten tegelijk detecteert. Op basis van de combinatie van robotposities en camerapixels berekent de software de transformatiematrix die de twee stelsels aan elkaar koppelt.
Er zijn twee basisvormen van hand-eye calibration:
- Eye-in-hand: de camera is gemonteerd op de robotarm en beweegt mee. De kalibratie moet opnieuw worden uitgevoerd als de camerabevestiging ook maar iets verandert.
- Eye-to-hand: de camera is vast opgesteld en kijkt naar het werkgebied van de robot. Stabiel en minder gevoelig voor trillingen, maar vereist een goed gedefinieerd werkgebied.
Na de initiële kalibratie is het verstandig om periodiek een verificatiemeting uit te voeren, zeker in omgevingen met trillingen of temperatuurwisselingen. Een kleine drift in de kalibratie kan na verloop van tijd leiden tot herhaalde grijpfouten die moeilijk te diagnosticeren zijn.
Wanneer is het zinvol om een visionsysteem te integreren?
Het integreren van een visionsysteem is zinvol wanneer een robot of geautomatiseerd systeem moet omgaan met variatie: variatie in positie, oriëntatie, vorm of kwaliteit van producten. Zodra een vaste grijppositie niet meer volstaat, of wanneer visuele kwaliteitscontrole handmatig wordt uitgevoerd door operators, is een visionsysteem de logische volgende stap.
Concrete situaties waarin een visionsysteem waarde toevoegt:
- Producten komen willekeurig georiënteerd op een transportband aan en moeten toch correct worden opgepakt
- Kwaliteitscontrole op basis van visuele kenmerken (kleur, vorm, aanwezigheid van onderdelen) wordt nu handmatig gedaan
- Meerdere productvarianten worden op dezelfde lijn verwerkt en de robot moet weten welk type hij voor zich heeft
- Traceerbaarheid vereist dat barcodes, QR-codes of serienummers automatisch worden uitgelezen
Een visionsysteem is geen universeel antwoord. In stabiele omgevingen met vaste productposities en weinig variatie voegt het systeem complexiteit toe zonder proportionele meerwaarde. De afweging begint altijd bij de vraag: welk probleem lost het op, en rechtvaardigt dat de investering in hardware, software en onderhoud?
Wie is verantwoordelijk voor de integratie: de robotleverancier, de PLC-programmeur of een engineer?
De verantwoordelijkheid voor een volledige vision-robot-PLC-integratie ligt niet bij één partij, maar vereist een engineer of een team dat alle drie de disciplines overziet. De robotleverancier levert hardware en basisondersteuning, de PLC-programmeur schrijft de besturingslogica, maar zonder iemand die het totaalplaatje bewaakt, ontstaan er gaten in de afstemming die later duur worden om te repareren.
In de praktijk zien we dat projecten mislopen wanneer drie partijen los van elkaar werken: de robotleverancier zorgt voor de robot, de vision-leverancier levert de camera en de PLC-programmeur probeert achteraf alles aan elkaar te knopen. Niemand is verantwoordelijk voor het geheel, en dat is precies waar het misgaat.
Wat werkt is een integrator of ingenieursbureau dat het volledige traject begeleidt: van het functioneel ontwerp en de keuze van communicatieprotocollen tot de kalibratie, de PLC-software en de inbedrijfstelling. Bij ons zijn elektrotechniek, mechanica en software volledig in huis, waardoor we dit traject zonder afhankelijkheid van derden kunnen uitvoeren. Dat voorkomt de klassieke valkuil waarbij partijen naar elkaar wijzen als iets niet werkt.
Wil je weten hoe zo’n traject er voor jouw situatie uitziet? Neem dan contact met ons op voor een vrijblijvend gesprek. Of lees meer over onze aanpak op het gebied van software engineering en hoe we van productieprobleem naar werkende automatisering komen. Meer over wie we zijn en wat we doen vind je op de website van Kruispunt Engineering.
Veelgestelde vragen
Hoe lang duurt een typisch vision-robot-PLC-integratieproject?
De doorlooptijd van een integratieproject varieert sterk afhankelijk van de complexiteit van de toepassing, de beschikbaarheid van hardware en de mate waarin het functioneel ontwerp al is uitgewerkt. Een eenvoudige integratie met digitale I/O en een vaste cameraopstelling kan in enkele weken worden gerealiseerd, terwijl een complexe toepassing met dynamische grijpposities, meerdere productvarianten en koppeling aan een MES-systeem al snel enkele maanden in beslag neemt. Een goede voorbereiding en een helder functioneel ontwerp aan het begin van het project verkorten de uiteindelijke doorlooptijd aanzienlijk.
Kan een visionsysteem worden toegevoegd aan een bestaande robotinstallatie, of moet alles opnieuw worden opgezet?
Een visionsysteem kan in veel gevallen worden toegevoegd aan een bestaande robotinstallatie, maar dat vereist wel een zorgvuldige analyse van de huidige hardware, software en communicatiemogelijkheden. De bestaande PLC-software moet worden uitgebreid met handshake-logica en dataverwerkingsroutines, en de robotcontroller moet compatibel zijn met het gekozen communicatieprotocol. In sommige gevallen zijn firmware-updates of extra communicatiemodules nodig; in uitzonderlijke situaties is de bestaande architectuur onvoldoende flexibel en is een gedeeltelijke heropbouw de meest praktische oplossing.
Wat is het verschil tussen een smart camera en een pc-gebaseerd visionsysteem, en welke kies ik?
Een smart camera is een compacte, alles-in-één oplossing waarbij de beeldverwerking direct in de camera plaatsvindt, wat hem eenvoudig te installeren en te onderhouden maakt. Een pc-gebaseerd visionsysteem biedt meer rekenkracht, flexibiliteit en de mogelijkheid om complexere algoritmes te draaien, zoals deep learning-gebaseerde detectie of het gelijktijdig verwerken van meerdere camerafeeds. Voor eenvoudige aanwezigheids- of positiecontroles volstaat een smart camera doorgaans prima; voor toepassingen met hoge variatie, complexe objectherkenning of uitbreidingswensen is een pc-gebaseerd systeem de betere keuze.
Hoe vaak moet een visionsysteem opnieuw worden gekalibreerd?
Er is geen vaste herkalibratietermijn, maar een periodieke verificatie is sterk aan te raden, zeker in omgevingen met trillingen, temperatuurwisselingen of na onderhoudswerkzaamheden aan de robot of camera-opstelling. Een praktische aanpak is het uitvoeren van een verificatiemeting bij elke geplande onderhoudsbeurt en direct na een botsing of mechanische aanpassing aan de installatie. Sommige systemen ondersteunen automatische kalibratieverificatie via een referentieobject op een vaste positie, wat afwijkingen vroegtijdig signaleert zonder handmatige tussenkomst.
Wat moet ik doen als het visionsysteem in de testfase goed werkt maar in productie onbetrouwbaar is?
Dit is een veelvoorkomend probleem dat bijna altijd te herleiden is naar omgevingsfactoren die in de testfase niet aanwezig waren, zoals wisselende omgevingsverlichting, reflecties, stof of productVariatie die in de testopstelling niet werd nagebootst. Controleer eerst de belichtingsomstandigheden op de productievloer en vergelijk die met de testopstelling; overweeg daarna het gebruik van een afgeschermde belichting of een dome-licht om externe invloeden te elimineren. Als de omgeving is uitgesloten, analyseer dan de beeldkwaliteit tijdens productie via de logging van het visionsysteem om te bepalen of het probleem in de beeldverwerking, de timing of de communicatie zit.
Welke informatie heb ik nodig om een integratieproject goed te laten begroten?
Voor een accurate begroting heeft een integrator minimaal inzicht nodig in het type en merk van de bestaande robot en PLC, de aard van de te detecteren objecten (afmetingen, variatie, materiaal en oppervlaktekenmerken), de gewenste cyclustijd en nauwkeurigheid, en de omgevingscondities op de productievloer. Hoe specifieker deze informatie beschikbaar is, hoe betrouwbaarder de inschatting van hardware, engineeringsuren en inbedrijfstellingstijd. Een kort oriëntatiegesprek met een engineer is vaak de snelste manier om te bepalen welke informatie nog ontbreekt en wat de reële scope van het project is.
Kan een visionsysteem ook worden ingezet voor kwaliteitscontrole én geleiding van de robot tegelijk?
Ja, een visionsysteem kan beide functies combineren, maar dat vereist een doordacht systeemontwerp waarbij de taken duidelijk zijn gescheiden in de software en de communicatielogica. In de praktijk wordt vaak gekozen voor één camera die zowel de positie van het object bepaalt als visuele kwaliteitskenmerken controleert, waarbij de PLC op basis van beide resultaten beslist of de robot het product oppakt én of het wordt doorgestuurd of afgekeurd. Het combineren van beide functies in één systeem is efficiënt, maar verhoogt ook de complexiteit van de software en de eisen aan de verwerkingssnelheid van het visionsysteem.


