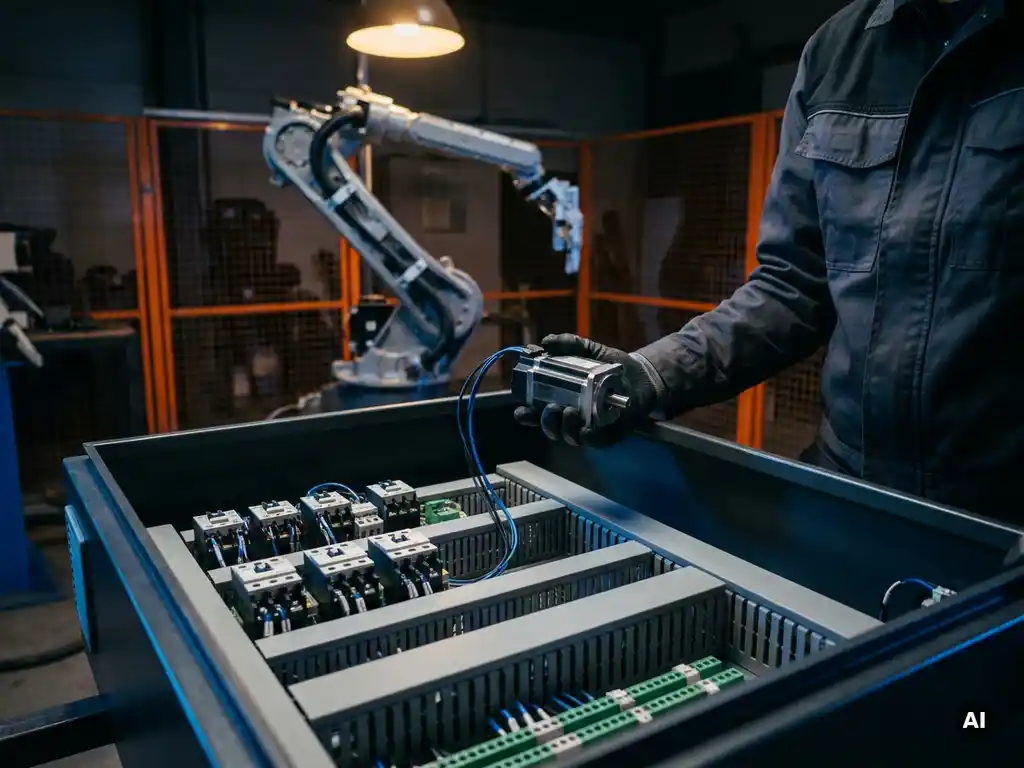
Bij het selecteren van elektrische componenten voor een robotcel begin je altijd met de functionele eisen van de cel: welke bewegingen moeten worden aangestuurd, welke veiligheidsrisico’s zijn aanwezig en welke signalen moeten worden verwerkt? Op basis daarvan kies je componenten als vermogensverdelers, aandrijvingen, sensoren, veiligheidsrelais of een veiligheids-PLC, en bekabeling die voldoen aan de geldende normen. De vragen hieronder lopen stap voor stap door de meest praktische keuzes die daarbij komen kijken.
Welke elektrische componenten zitten er typisch in een robotcel?
Een robotcel bevat doorgaans een combinatie van een PLC of veiligheids-PLC voor de besturing, vermogensverdeelkasten, motoraandrijvingen of servo-drives, veiligheidscomponenten zoals noodstoprelais en lichtschermen, sensoren voor positie- en aanwezigheidsdetectie, en een HMI voor bediening en statusweergave. Samen vormen deze componenten het elektrische hart van de cel.
Naast deze kerncomponenten zijn er ook ondersteunende elementen die vaak over het hoofd worden gezien: kabelgoten, aardleidingen, overspanningsbeveiliging en schakelmateriaal in de verdeelinrichting. Een goed ontworpen robotcel behandelt deze niet als bijzaak, maar integreert ze vanaf het begin in het elektrisch schema. De keuze voor de juiste componenten hangt nauw samen met de industriële omgeving: stof, vocht, temperatuurwisselingen en trillingen bepalen mede welke beschermingsklassen en kabeltypen noodzakelijk zijn.
Hoe bepaal je welk vermogen en welke spanning je nodig hebt?
Het benodigde vermogen en de spanning in een robotcel bepaal je door alle elektrische verbruikers in kaart te brengen: de robotarm zelf, eventuele extra assen, grippers, pompen, verlichting en besturingscomponenten. Tel het maximale gelijktijdige verbruik op en voeg een veiligheidsmarge van minimaal 20 tot 25 procent toe voor piekbelastingen en toekomstige uitbreidingen.
In de meeste industriële omgevingen werk je met 400 V driefasenwisselspanning voor de aandrijvingen en 24 V gelijkspanning voor de besturingskring en sensoren. Het scheiden van deze circuits is niet alleen praktisch, maar ook vereist vanuit veiligheidsperspectief. Bij de bepaling van het vermogen is het verstandig om ook rekening te houden met de inschakelstroom van motoren, die tijdelijk aanzienlijk hoger kan zijn dan de nominale waarde. Een foutief gedimensioneerde voeding leidt tot ongewenste beveiligingstrips of, erger, vroegtijdige slijtage van componenten.
Wat is het verschil tussen veiligheidsrelais en een veiligheids-PLC?
Een veiligheidsrelais is een hardwarematig, enkelvoudig veiligheidscomponent dat één specifieke functie bewaakt, zoals een noodstop of een deurvergrendeling. Een veiligheids-PLC is een programmeerbare besturing die meerdere veiligheidsfuncties tegelijk beheert, gecertificeerd is voor functionele veiligheid en flexibel aanpasbaar is aan complexere veiligheidstaken binnen één systeem.
Het onderscheid is in de praktijk bepalend voor de architectuurkeuze van de cel. Een veiligheidsrelais is kostenefficiënt en eenvoudig te implementeren als er slechts een handvol veiligheidssignalen zijn. Zodra de cel meerdere zones, toegangsdeuren, lichtschermen en robotbewegingen met onderlinge afhankelijkheden bevat, wordt een veiligheids-PLC al snel de verstandigere keuze. Moderne veiligheids-PLC’s van fabrikanten als Siemens, Pilz of Sick bieden bovendien diagnostische mogelijkheden die de inbedrijfstelling en het onderhoud aanzienlijk vereenvoudigen.
Welke normen gelden voor elektrische componenten in een robotcel?
Voor elektrische componenten in een robotcel zijn de meest relevante normen de EN ISO 10218 voor industriële robots, de EN 62061 en EN ISO 13849 voor functionele veiligheid van besturingen, en de NEN-EN-IEC 60204-1 voor de elektrische uitrusting van machines. Samen bepalen deze normen de minimumvereisten voor ontwerp, componentkeuze en documentatie.
In de praktijk betekent dit dat je voor elke veiligheidsfunctie een risicoanalyse uitvoert, een vereist prestatieniveau (PL) of Safety Integrity Level (SIL) vaststelt, en vervolgens componenten kiest die aantoonbaar aan dat niveau voldoen. Fabrikanten van gecertificeerde veiligheidscomponenten leveren hiervoor de benodigde gegevens aan, zoals de PFHD-waarden die nodig zijn voor de berekening. Het is niet voldoende om alleen gecertificeerde componenten te gebruiken: de volledige veiligheidsketen, van sensor tot actuator, moet worden gedocumenteerd en gevalideerd voor de conformiteitsverklaring volgens de Machinerichtlijn.
Hoe kies je de juiste sensor voor positie- of aanwezigheidsdetectie?
De keuze voor een sensor hangt af van wat je wilt detecteren, op welke afstand, in welke omgeving en met welke nauwkeurigheid. Voor aanwezigheidsdetectie zijn inductieve sensoren geschikt voor metaaldetectie op korte afstand, capacitieve sensoren voor niet-metalen materialen, en optische sensoren of laserdistantiemeters voor grotere afstanden of nauwkeurige positiebepaling.
Inductieve en capacitieve sensoren
Inductieve sensoren zijn robuust, slijtvast en betrouwbaar in omgevingen met stof of vloeistoffen, mits correct gekozen op beschermingsklasse. Ze meten zonder contact en zijn daarmee ideaal voor het detecteren van metalen onderdelen op een transportband of in een grijper. Capacitieve sensoren werken op vergelijkbare wijze, maar reageren ook op kunststof, vloeistoffen en poeder.
Optische en vision-gebaseerde detectie
Optische sensoren, van eenvoudige lichtsluis tot lasertriangulatie, bieden meer meetbereik en hogere nauwkeurigheid. Voor complexere toepassingen waarbij vorm, kleur of positie in twee of drie dimensies relevant zijn, wordt vision steeds vaker ingezet. Vision- en softwareintegratie vraagt echter om meer configuratie en afstemming op de besturing dan een standaardsensor, wat de implementatietijd en het budget beïnvloedt.
Wanneer schakel je een ingenieursbureau in voor componentkeuze?
Je schakelt een ingenieursbureau in zodra de componentkeuze raakvlakken heeft met functionele veiligheid, normconformiteit of systeemintegratie die intern niet volledig geborgd kunnen worden. Dat is vrijwel altijd het geval bij een nieuwe robotcel, een significante ombouw of een toepassing waarbij meerdere disciplines samenkomen.
Veel productie- en operationsmanagers weten wat ze willen bereiken, maar kunnen niet altijd overzien welke technische keuzes daarvoor nodig zijn en welke risico’s ze meebrengen. Een foutieve componentkeuze leidt niet alleen tot hogere kosten achteraf, maar kan ook de CE-markering in gevaar brengen of de inbedrijfstelling vertragen. Wij bij Kruispunt Engineering nemen precies die rol op ons: van de eerste analyse van de productievraag tot de gedetailleerde componentspecificatie en het elektrisch schema. Omdat elektrotechniek en werktuigbouwkunde volledig in huis zijn, hoef je als opdrachtgever niet zelf de verbinding te leggen tussen mechanische eisen en elektrische keuzes.
Twijfel je of jouw project de betrokkenheid van een ingenieursbureau rechtvaardigt? Neem dan vrijblijvend contact met ons op om te bespreken wat jouw situatie vraagt. Een kort gesprek is vaak genoeg om duidelijkheid te geven over de aanpak en de scope.
Veelgestelde vragen
Hoe begin ik met het opstellen van een elektrisch schema voor een nieuwe robotcel?
Begin met een volledige lijst van alle elektrische verbruikers en veiligheidssignalen in de cel, inclusief de robotarm, assen, sensoren en HMI. Vertaal deze lijst naar een functioneel schema voordat je overgaat naar het gedetailleerde elektrisch schema. Het is verstandig om hierbij direct rekening te houden met de van toepassing zijnde normen zoals NEN-EN-IEC 60204-1, zodat je later geen ingrijpende wijzigingen hoeft door te voeren.
Welke veelgemaakte fouten worden gemaakt bij de componentkeuze voor een robotcel?
Een veelvoorkomende fout is het onderdimensioneren van de voeding door geen rekening te houden met inschakelstromen en toekomstige uitbreidingen. Daarnaast wordt de beschermingsklasse (IP-rating) van sensoren en bekabeling regelmatig onderschat in omgevingen met stof, vocht of koelvloeistof. Een derde valkuil is het gebruik van standaard veiligheidsrelais in een cel met meerdere onderling afhankelijke veiligheidszones, terwijl een veiligheids-PLC technisch en economisch de betere keuze zou zijn.
Wat is het verschil tussen PL (Performance Level) en SIL, en welke moet ik gebruiken?
PL (Performance Level, conform EN ISO 13849) en SIL (Safety Integrity Level, conform EN 62061) zijn beide methoden om het vereiste veiligheidsniveau van een besturingsfunctie te kwantificeren, maar ze hanteren een verschillende berekeningsmethodiek. PL wordt vaker toegepast in de machinebouw, terwijl SIL meer gangbaar is in de procesindustrie. In de praktijk zijn beide methoden voor robotcellen toepasbaar; de keuze hangt af van de voorkeur van de fabrikant en de normen die in jouw sector dominant zijn.
Hoe zorg ik ervoor dat mijn robotcel CE-gecertificeerd blijft na een ombouw of uitbreiding?
Een significante ombouw of uitbreiding wordt in de meeste gevallen beschouwd als een nieuwe machine onder de Machinerichtlijn, wat betekent dat je opnieuw een risicoanalyse moet uitvoeren en de technische documentatie moet actualiseren. Zorg ervoor dat alle gewijzigde veiligheidsfuncties opnieuw worden berekend en gevalideerd, en dat de conformiteitsverklaring wordt bijgewerkt. Het inschakelen van een ingenieursbureau bij ombouwprojecten voorkomt dat je achteraf kostbare aanpassingen moet doorvoeren om de CE-markering te behouden.
Kan ik bestaande sensoren en bekabeling hergebruiken bij een robotcelombouw?
Hergebruik is mogelijk, maar vereist een zorgvuldige beoordeling van de staat, specificaties en certificering van de bestaande componenten. Sensoren die niet meer voldoen aan de vereiste beschermingsklasse of waarvan de PFHD-waarden niet beschikbaar zijn, kunnen de veiligheidsketen ongeldig maken. Bekabeling moet worden geïnspecteerd op isolatieschade, vermoeidheid door beweging en compatibiliteit met de nieuwe besturingsarchitectuur voordat hergebruik verantwoord is.
Hoe beïnvloedt de keuze voor een vision-systeem de rest van de elektrische architectuur van de cel?
Een vision-systeem stelt extra eisen aan de besturing, zoals voldoende rekencapaciteit in de PLC of een dedicated vision-controller, en aan de communicatie-infrastructuur, zoals industriële Ethernet-verbindingen met voldoende bandbreedte. Daarnaast vereist vision een stabiele en goed afgestelde verlichting, wat extra voedingscircuits en soms dimbare LED-drivers in de verdeelinrichting betekent. Het is daarom belangrijk om de vision-integratie al in de ontwerpfase mee te nemen in het elektrisch schema, en niet als een latere toevoeging te behandelen.
Hoe lang duurt het gemiddeld om de elektrische componenten voor een robotcel te specificeren en te sourcen?
De specificatiefase duurt doorgaans twee tot vier weken voor een middelgrote robotcel, afhankelijk van de complexiteit van de veiligheidsfuncties en de beschikbaarheid van leveranciersdata. De levertijd van componenten, met name voor veiligheids-PLC’s, servo-drives en gespecialiseerde sensoren, kan variëren van enkele dagen tot meerdere weken en is sterk afhankelijk van de marktbeschikbaarheid. Het is verstandig om vroeg in het project een componentlijst op te stellen en leveringstijden te controleren, zodat deze geen kritisch pad worden in de projectplanning.