
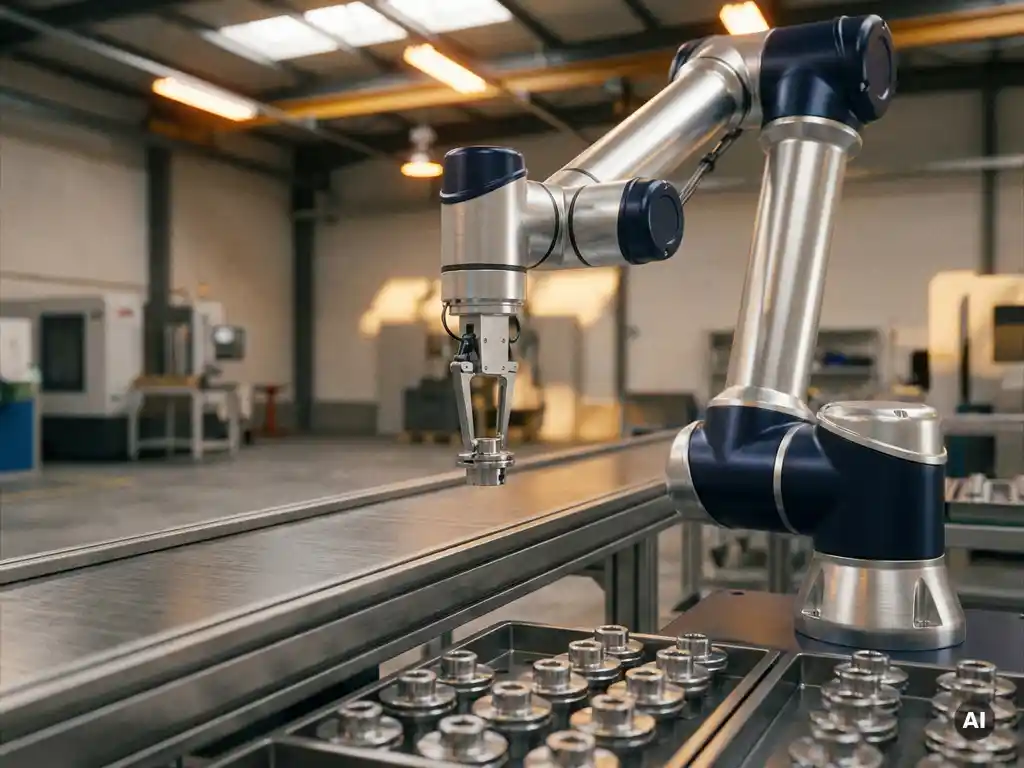
Pick-and-place automatiseren doe je door een robot te combineren met een besturingssysteem dat objecten detecteert, oppakt en op de juiste positie plaatst. De basis bestaat altijd uit drie elementen: een mechanische arm of systeem, een grijper en een besturing. Of je nu kiest voor een industriële robot, een cobot of een deltasysteem, hangt af van je product, snelheid en productieomgeving. In dit artikel beantwoorden we de meest gestelde vragen over pick-and-place robotica, van de keuze voor het juiste systeem tot de kosten en het beslismoment.
Welke soorten robots worden gebruikt voor pick-and-place?
De meest gebruikte robottypen voor pick-and-place zijn de deltarobot, de SCARA-robot, de 6-assige industriële robot en de cobot. Elk type heeft zijn eigen sterktes op het gebied van snelheid, nauwkeurigheid en flexibiliteit. De keuze hangt af van het product, de cyclustijd en de mate van variatie in je productieproces.
De deltarobot is de snelste optie en wordt veel ingezet in de voedingsmiddelenindustrie en farmaceutische sector. Hij werkt ideaal bij lichte producten die snel en herhaaldelijk verplaatst moeten worden. De SCARA-robot combineert snelheid met een compact ontwerp en is geschikt voor vlakke bewegingen, zoals het inpakken van producten in een doos. De 6-assige robot biedt de meeste vrijheid van beweging en past goed bij complexere taken waarbij producten gedraaid of gekanteld moeten worden. De cobot is ontworpen om veilig naast mensen te werken en is bijzonder flexibel inzetbaar, maar werkt doorgaans langzamer dan een volledig industriële robot.
Hoe werkt een pick-and-place robot in de praktijk?
Een pick-and-place robot detecteert een object via sensoren of een camera, beweegt naar de juiste positie, pakt het object op met een grijper en plaatst het op een vooraf bepaalde locatie. Dit hele proces wordt aangestuurd door een PLC of robotcontroller die de bewegingen coördineert op basis van geprogrammeerde logica en sensordata.
In de praktijk begint het proces bij een aanvoerband of pallet. De robot ontvangt een signaal zodra een product binnen bereik is. Afhankelijk van de configuratie bepaalt een visionsysteem de exacte positie en oriëntatie van het product. De grijper, die magnetisch, vacuüm of mechanisch kan zijn, pakt het object op en plaatst het nauwkeurig neer. Dit herhaalt zich continu, vaak honderden keren per uur, zonder vermoeidheid of variatie in uitvoering.
De besturing is het hart van het systeem. Een goed geprogrammeerde PLC zorgt voor synchronisatie tussen de robot, de transportband en eventuele andere machines in de lijn. Fouten in de aansturing leiden direct tot stilstand of uitval, wat maakt dat de softwareontwikkeling minstens zo belangrijk is als de mechanische keuzes.
Wat is het verschil tussen een vaste robot en een cobot bij pick-and-place?
Het belangrijkste verschil is veiligheid en flexibiliteit. Een vaste industriële robot werkt op hoge snelheid binnen een afgeschermde cel en is niet geschikt voor directe samenwerking met mensen. Een cobot is ontworpen om veilig naast operators te werken, zonder fysieke afscherming, maar levert daarvoor in op snelheid en soms ook op nauwkeurigheid.
Voor pick-and-place geldt dat vaste robots de voorkeur hebben bij hoge volumes, vaste productsoorten en situaties waarbij snelheid doorslaggevend is. Cobots zijn beter geschikt als het assortiment regelmatig wisselt, als operators betrokken blijven bij de handeling of als de productieomgeving te klein is voor een volledige robotcel. Cobots zijn ook eenvoudiger te herprogrammeren, wat ze aantrekkelijk maakt voor bedrijven met een variabel productieproces.
De keuze tussen beide is geen technische maar een strategische beslissing. Wie nu snel wil automatiseren met minimale aanpassing aan de werkvloer, kiest eerder voor een cobot. Wie maximale output wil bij een stabiel proces, investeert in een vaste robot met bijbehorende infrastructuur.
Welke rol speelt een visionsysteem bij pick-and-place automatisering?
Een visionsysteem stelt de robot in staat om producten te herkennen, te lokaliseren en te onderscheiden, ook als ze willekeurig op een band liggen of in variërende oriëntaties aankomen. Zonder vision is een pick-and-place robot afhankelijk van een vaste aanvoerpositie. Met vision wordt het systeem flexibel en zelfcorrigerend.
In de praktijk bestaat een visionsysteem uit een camera, belichting en beeldbewerkingssoftware. De camera maakt een opname van het product, de software analyseert de positie en stuurt de coördinaten door naar de robotcontroller. Dit gebeurt in milliseconden. Moderne visionsystemen herkennen ook defecte producten en kunnen ze automatisch afvoeren, wat kwaliteitscontrole direct integreert in het pick-and-place proces.
Visionsystemen voegen complexiteit toe aan een automatiseringsproject, maar ook veel waarde. Ze maken het mogelijk om met één installatie meerdere producttypen te verwerken, wat de terugverdientijd verkort bij bedrijven met een gevarieerd assortiment. Wij integreren visionsystemen als onderdeel van het volledige automatiseringstraject, afgestemd op de specifieke eisen van het productieproces.
Wat kost een pick-and-place automatiseringsproject?
De kosten voor een pick-and-place automatiseringsproject variëren sterk en liggen doorgaans tussen de tienduizenden en honderdduizenden euro’s, afhankelijk van de complexiteit van het systeem, de gekozen robotica, de integratie met bestaande machines en de benodigde softwareontwikkeling.
Een eenvoudige cobot-opstelling voor een enkelvoudige handeling kan relatief snel gerealiseerd worden tegen lagere kosten. Een volledig geïntegreerde robotcel met visionsysteem, veiligheidsafscherming, PLC-besturing en koppeling aan een ERP of MES is een aanzienlijk grotere investering. Daarbij komen engineeringskosten voor het ontwerp, de programmering en de inbedrijfstelling.
Wat de totale investering bepaalt, zijn onder andere:
- Het type robot en de grijpertechnologie
- De aanwezigheid van een visionsysteem
- De mate van maatwerk in de besturingssoftware
- De integratie met bestaande productieapparatuur
- De benodigde aanpassingen aan de werkvloer of infrastructuur
De terugverdientijd ligt in de praktijk vaak tussen de twee en vijf jaar, afhankelijk van de besparing op arbeidskosten, de vermindering van uitval en de hogere output. Een eerlijk en gedetailleerd beeld van de kosten krijg je pas na een grondige analyse van je specifieke situatie. Neem gerust contact met ons op om dat gesprek te starten.
Wanneer is pick-and-place automatisering de juiste keuze?
Pick-and-place automatisering is de juiste keuze wanneer een handeling repetitief is, hoge volumes vraagt, nauwkeurigheid vereist of wanneer operators structureel worden ingezet voor werk dat geen menselijk oordeel vereist. Het is ook de juiste keuze als personeelstekort of stijgende loonkosten de productiecapaciteit beperken.
Concrete signalen dat automatisering zinvol is, zijn:
- Meerdere operators voeren dagelijks dezelfde handeling uit
- Kwaliteitsfouten ontstaan door vermoeidheid of onoplettendheid
- De productiecapaciteit kan niet meegroeien met de vraag
- Personeel is moeilijk te vinden of te behouden voor repetitief werk
- De cyclustijd van een handmatige handeling is een bottleneck in de lijn
Pick-and-place automatisering is minder geschikt als producten sterk variëren in vorm, gewicht of materiaal zonder dat een visionsysteem dit kan opvangen, of als de volumes te laag zijn om de investering terug te verdienen. In die gevallen is een hybride aanpak soms de betere route, waarbij automatisering en handmatige handelingen bewust gecombineerd worden.
Als je twijfelt of jouw situatie geschikt is voor robotisering, is een onafhankelijke analyse de beste eerste stap. Kruispunt Engineering helpt je die afweging te maken, zonder te sturen naar een oplossing die niet bij je past.
Veelgestelde vragen
Hoe lang duurt het om een pick-and-place automatiseringsproject te implementeren?
De doorlooptijd van een pick-and-place project varieert van enkele weken voor een eenvoudige cobot-opstelling tot zes tot twaalf maanden voor een volledig geïntegreerde robotcel met visionsysteem en maatwerksoftware. De langste fases zijn doorgaans het engineeringstraject, de softwareontwikkeling en de inbedrijfstelling op de werkvloer. Een goede voorbereiding en een duidelijke specificatie van de eisen verkorten de doorlooptijd aanzienlijk.
Wat zijn de meest gemaakte fouten bij het opzetten van een pick-and-place systeem?
Een veelgemaakte fout is het onderschatten van de complexiteit van de grijpertechnologie en de aanvoer van producten. Als producten niet consistent worden aangeboden aan de robot, ontstaan er direct problemen in het proces. Een andere veelvoorkomende fout is te weinig investeren in de besturingssoftware en PLC-programmering, terwijl juist die laag bepaalt hoe robuust en flexibel het systeem in de praktijk functioneert. Betrek daarom altijd een ervaren integrator die zowel de mechanische als de softwarekant beheerst.
Kan een pick-and-place robot omgaan met producten die variëren in vorm of afmeting?
Ja, mits het systeem is uitgerust met een goed geconfigureerd visionsysteem en een grijper die is afgestemd op de variatie in het assortiment. Een visionsysteem kan verschillende producttypen herkennen en de robot in real-time bijsturen op positie en oriëntatie. Voor grote variaties in gewicht of materiaal is het verstandig om de grijpertechnologie zorgvuldig te kiezen, bijvoorbeeld een adaptieve vacuümgrijper of een mechanische grijper met instelbare klemkracht.
Wat zijn de onderhoudsvereisten van een pick-and-place robot?
Een pick-and-place robot vereist periodiek preventief onderhoud, zoals het smeren van gewrichten, het controleren van de grijper en het updaten van de besturingssoftware. De frequentie hangt af van het robottype en het aantal draaiuren, maar reken gemiddeld op een jaarlijkse onderhoudsbeurt door een gecertificeerde technicus. Veel storingen in de praktijk zijn niet mechanisch van aard, maar ontstaan door slijtage aan grijpers of sensoren, waardoor het verstandig is om kritieke onderdelen als reserveonderdeel op voorraad te houden.
Hoe zorg ik ervoor dat mijn medewerkers goed kunnen werken met een nieuw pick-and-place systeem?
Training is een essentieel onderdeel van een succesvol automatiseringsproject. Operators moeten leren hoe ze het systeem kunnen monitoren, eenvoudige storingen kunnen verhelpen en productwisselingen kunnen uitvoeren. Goede integratoren bieden hands-on training als onderdeel van de inbedrijfstelling en leveren duidelijke documentatie op. Betrek medewerkers bovendien al vroeg in het project, zodat zij het systeem als een hulpmiddel ervaren in plaats van als een bedreiging voor hun functie.
Is het mogelijk om een bestaande productielijn uit te breiden met pick-and-place automatisering zonder alles te hoeven verbouwen?
Dat is in veel gevallen zeker mogelijk, maar vereist een grondige analyse van de bestaande lijn, de beschikbare ruimte en de communicatie tussen machines. Cobots zijn hiervoor vaak de meest praktische keuze, omdat ze zonder zware veiligheidsafscherming kunnen worden ingezet en eenvoudiger integreren in een bestaande omgeving. Een ervaren automatiseringspartner kan beoordelen welke aanpassingen minimaal nodig zijn en welke risico’s er kleven aan het integreren in een lopende productielijn.
Welke subsidies of financieringsmogelijkheden zijn er beschikbaar voor pick-and-place automatisering?
Nederlandse bedrijven kunnen voor automatiseringsprojecten gebruikmaken van regelingen zoals de WBSO (fiscale aftrek voor speur- en ontwikkelingswerk), de MIA/Vamil (milieu-investeringsaftrek bij energiezuinige systemen) en in sommige gevallen regionale subsidies via provinciale ontwikkelingsmaatschappijen. Daarnaast bieden banken en leasemaatschappijen specifieke financieringsconstructies voor productie-investeringen. Het is raadzaam om een financieel adviseur of subsidiespecialist te raadplegen voordat je een investeringsbeslissing neemt, zodat je geen beschikbare regelingen misloopt.
Gerelateerde artikelen
- Hoe ontwerp je de elektrische installatie van een robotcel?
- Hoe selecteer je elektrische componenten voor een robotcel?
- Wat zijn de grootste valkuilen bij het uitbesteden van een technisch project?
- Hoe voorkom je dat een groot project uitloopt op tijd en budget?
- Wat gebeurt er als je alle onderdelen van een machine los van elkaar ontwikkelt?


